← صفحه لیگ Air English version
آموزش مقدماتی شبیهساز FIRA Air (فارسی)
English version: TUTORIAL_EN.md
زمان مطالعه: حدود ۲۰ دقیقه. در پایان، مسیر تمرینی U14 را با examples/base_u14.py پرواز دادهاید و معنی هر دستور را میدانید.
ایدهٔ اصلی: شما کد معمولی DJITelloPy مینویسید. شبیهساز وانمود میکند یک پهپاد واقعی DJI Tello در آدرس 192.168.10.1 است. همان برنامه، پهپاد واقعی را هم پرواز میدهد.
هر چیزی که با تست نشده علامت خورده، هنوز در شبیهساز تأیید نشده است.
۱. نصب Python و کتابخانهها
- Python 3.12 را از python.org نصب کنید (گزینهٔ «Add python.exe to PATH» را تیک بزنید).
- یک ترمینال (PowerShell) باز کنید و اجرا کنید:
pip install djitellopy opencv-python pupil-apriltags av
| بسته | کاربرد |
|---|---|
djitellopy |
کلاینت SDK تلو (کلاس Tello()) – ضروری |
opencv-python |
پردازش تصویر و نمایش دوربین (cv2) |
pupil-apriltags |
خواندن تگهای AprilTag زیر گیتها |
av |
دیکد کردن ویدیوی H.264 (برای streamon لازم است) |
بررسی: python -c "import djitellopy, cv2, pupil_apriltags, av; print('ok')"
۲. باز کردن شبیهساز و انتخاب مسیر
FIRA_Air_Simulator.exeرا اجرا کنید (برگزارکننده قبلاًtools\setup_network.ps1را اجرا کرده که آدرس192.168.10.1را به سیستم اضافه میکند).- دسته را انتخاب کنید: U14 یا U19.
- مسیر Practice را انتخاب کنید و وارد زمین (arena) شوید. پهپاد روی پد START نشسته و رو به اولین گیت است.
- برنامهٔ خود را روی همان کامپیوتر (یا لپتاپی در شبکهٔ
192.168.10.0/24) اجرا کنید.
در هر لحظه فقط یک برنامه میتواند پهپاد را کنترل کند (مثل تلوی واقعی).
۳. مسیری که پرواز میدهید
تمرین U14 (configs/stages/practice_u14_demo_v1.json)
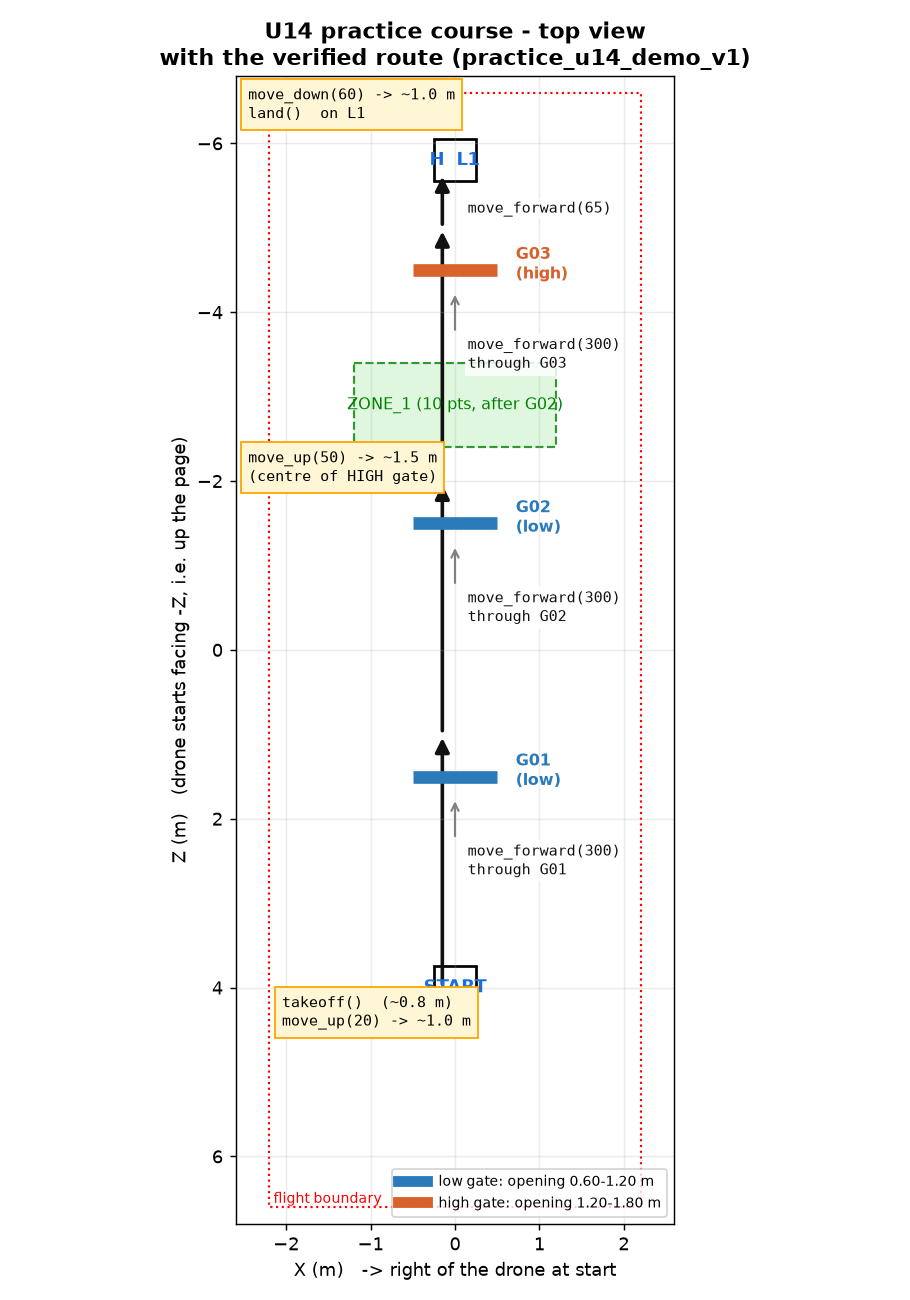
نمای بالای مسیر تمرینی U14: START در z = 4، سه گیت روی یک خط راست، پد فرود «H» (L1) در z = −5.8. فلشها دستورهای base_u14.py هستند.
- پد START در (0, 0, 4.0)؛ پهپاد رو به −Z (بالای صفحه) است.
- G01 کوتاه (low) در z = 1.5، G02 کوتاه در z = −1.5، G03 بلند (high) در z = −4.5؛ همه رو به شما.
- ZONE_1 (۱۰ امتیاز) بین گیت دوم و سوم؛ پد فرود L1 (H) در z = −5.8 با ابعاد 0.5 × 0.5 متر.
- هدف فرود ثابت است: L1.
تمرین U19 (configs/stages/practice_u19_demo_v1.json)
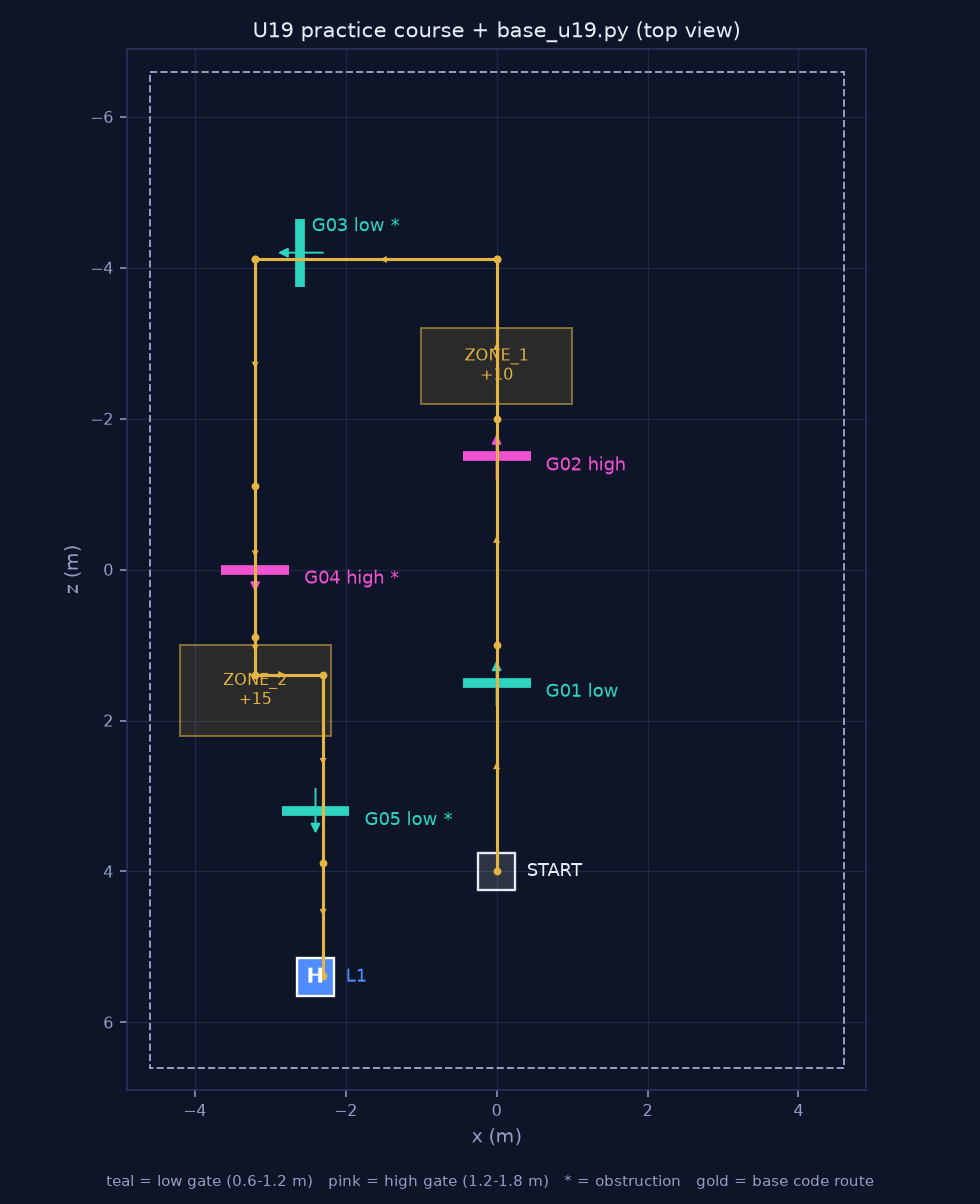
نمای بالای مسیر تمرینی U19: پنج گیت (G03 تا G05 چرخیده و تنگشدهاند)، دو زون، و تنها پد فرود «H» یعنی L1 در (−2.4, 5.4)، ۲٫۲ متر بعد از سمت خروجی آخرین گیت G05. خطچین = مسیر برگشت base_u19.py (تست نشده). (شکل هنوز جای قدیمی پد پشت START را نشان میدهد.)
- G01 کوتاه و G02 بلند روی همان خط U14؛ سپس G03 (کوتاه، ۹۰ درجه چرخیده)، G04 (بلند، ۱۸۰ درجه)، G05 (کوتاه، ۲۷۰ درجه).
- ZONE_1 = ۱۰ امتیاز (بعد از G02)، ZONE_2 = ۱۵ امتیاز (بعد از G04).
- هر مسیر دقیقاً یک پد فرود H دارد که بعد از آخرین گیت قرار میگیرد (سمت خروجی گیت، حداقل ۱ متر بعد از آن و نزدیکتر به همان گیت از مربع START)؛ مربع شروع H ندارد و پد هرگز اول مسیر نیست. در این مسیر تمرینی پد L1 در (−2.4, 0, 5.4) است، یعنی ۲٫۲ متر بعد از G05، و ثابت است و قبل از تیکآف اعلام میشود (
FIXED_ANNOUNCED). شبیهساز و Map Creator نقشهای که این قاعده را نقض کند رد میکنند. - مراحل رسمی U19 ممکن است پد هدف را فقط بعد از تیکآف اعلام کنند (رویداد
PAD_SELECTED، نوار نوری دور پد سبز میشود) – آنوقت باید با دوربین آن را پیدا کنید.
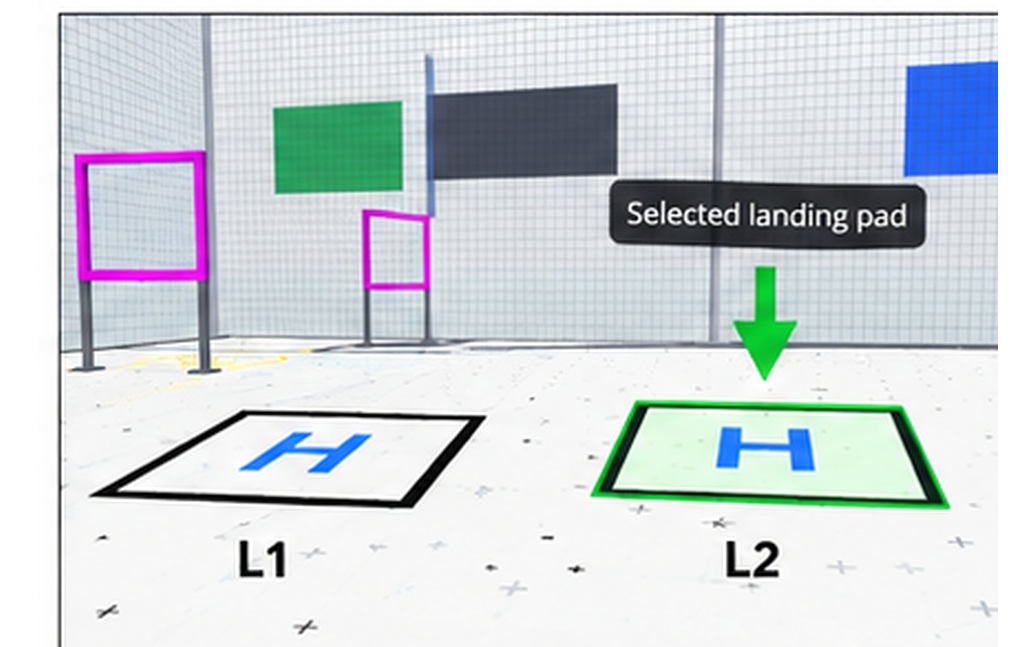
تصویر مرجع: پد فرود اعلامشده یک نوار روشن (سبز) دور خود دارد.
هندسهٔ گیتها
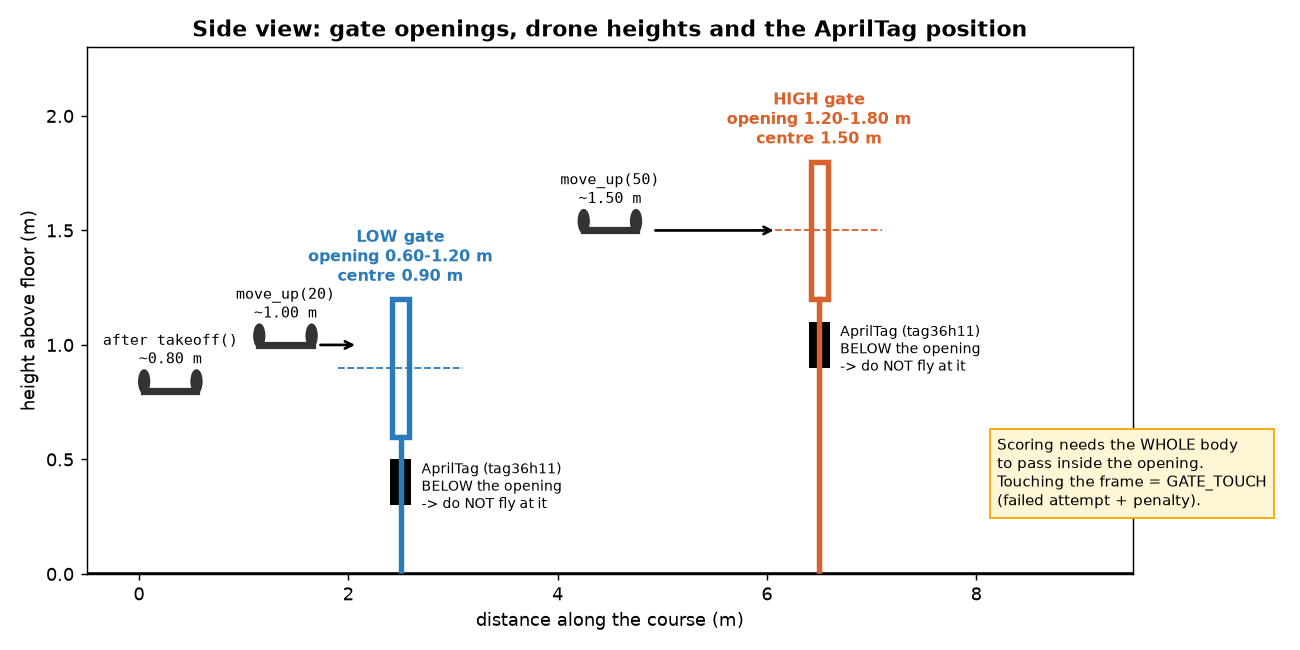
نمای جانبی: دهانهٔ گیت کوتاه از 0.60 تا 1.20 متر (مرکز 0.90)، گیت بلند از 1.20 تا 1.80 متر (مرکز 1.50). بعد از takeoff() پهپاد در حدود 0.80 متر هاور میکند. تگ AprilTag زیر دهانه است – هرگز به سمت تگ پرواز نکنید.
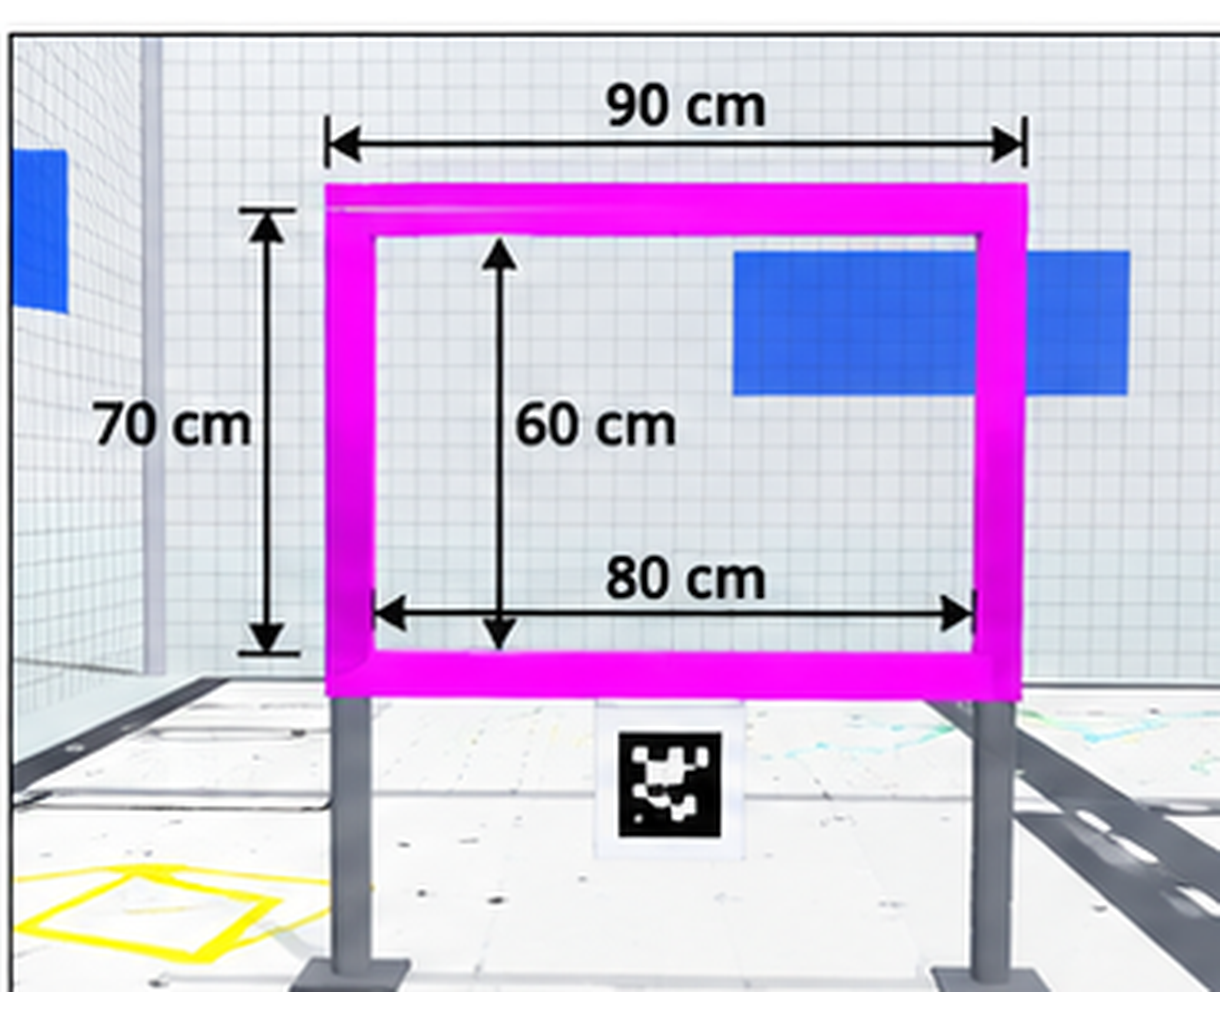
مرجع: ابعاد گیت از نقشهٔ مسابقه.
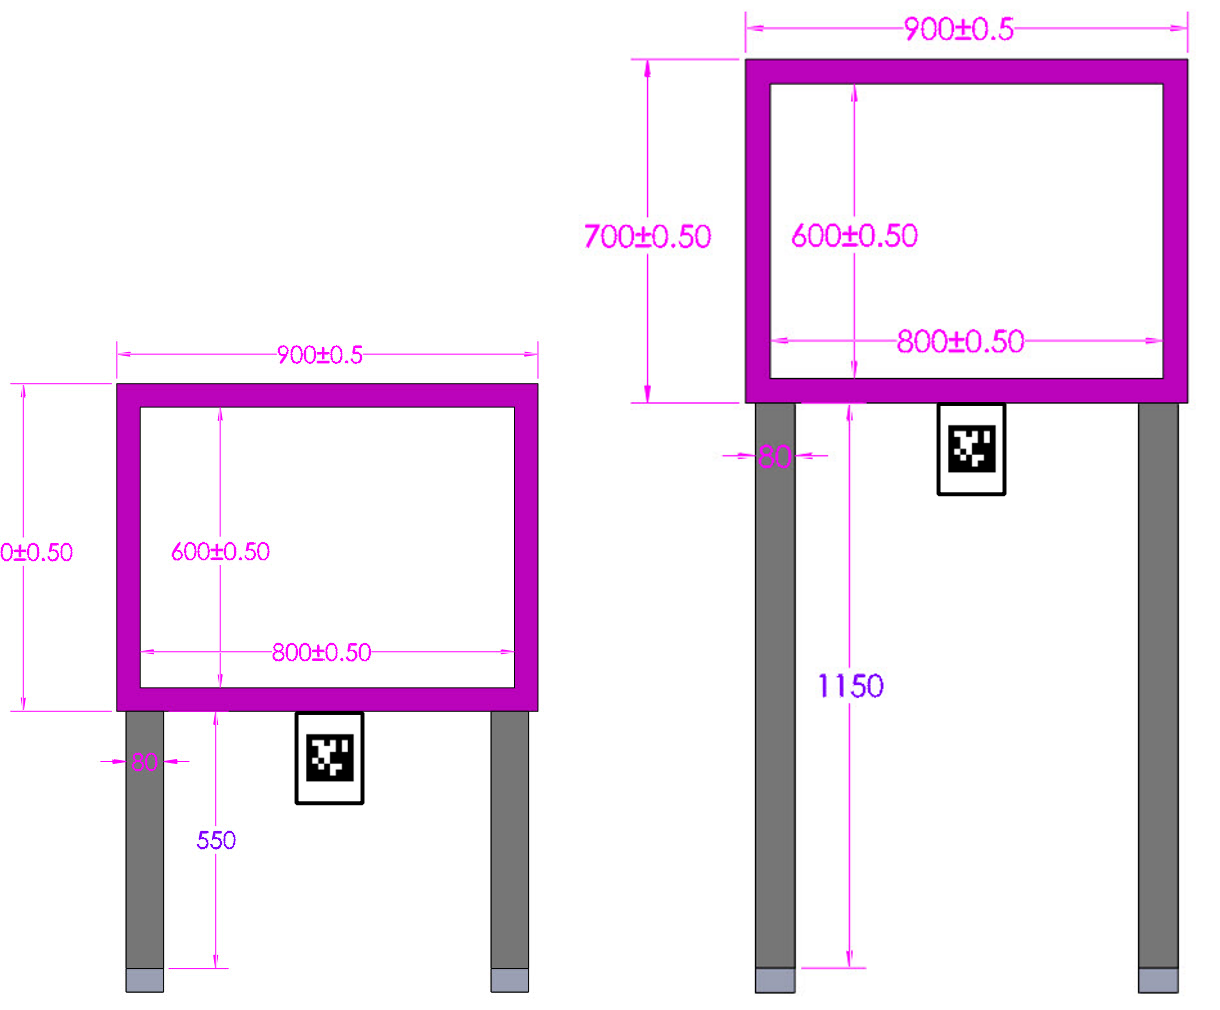
مرجع: نقشهٔ ابعاد گیت فیزیکی که گیتهای شبیهساز از آن پیروی میکنند.
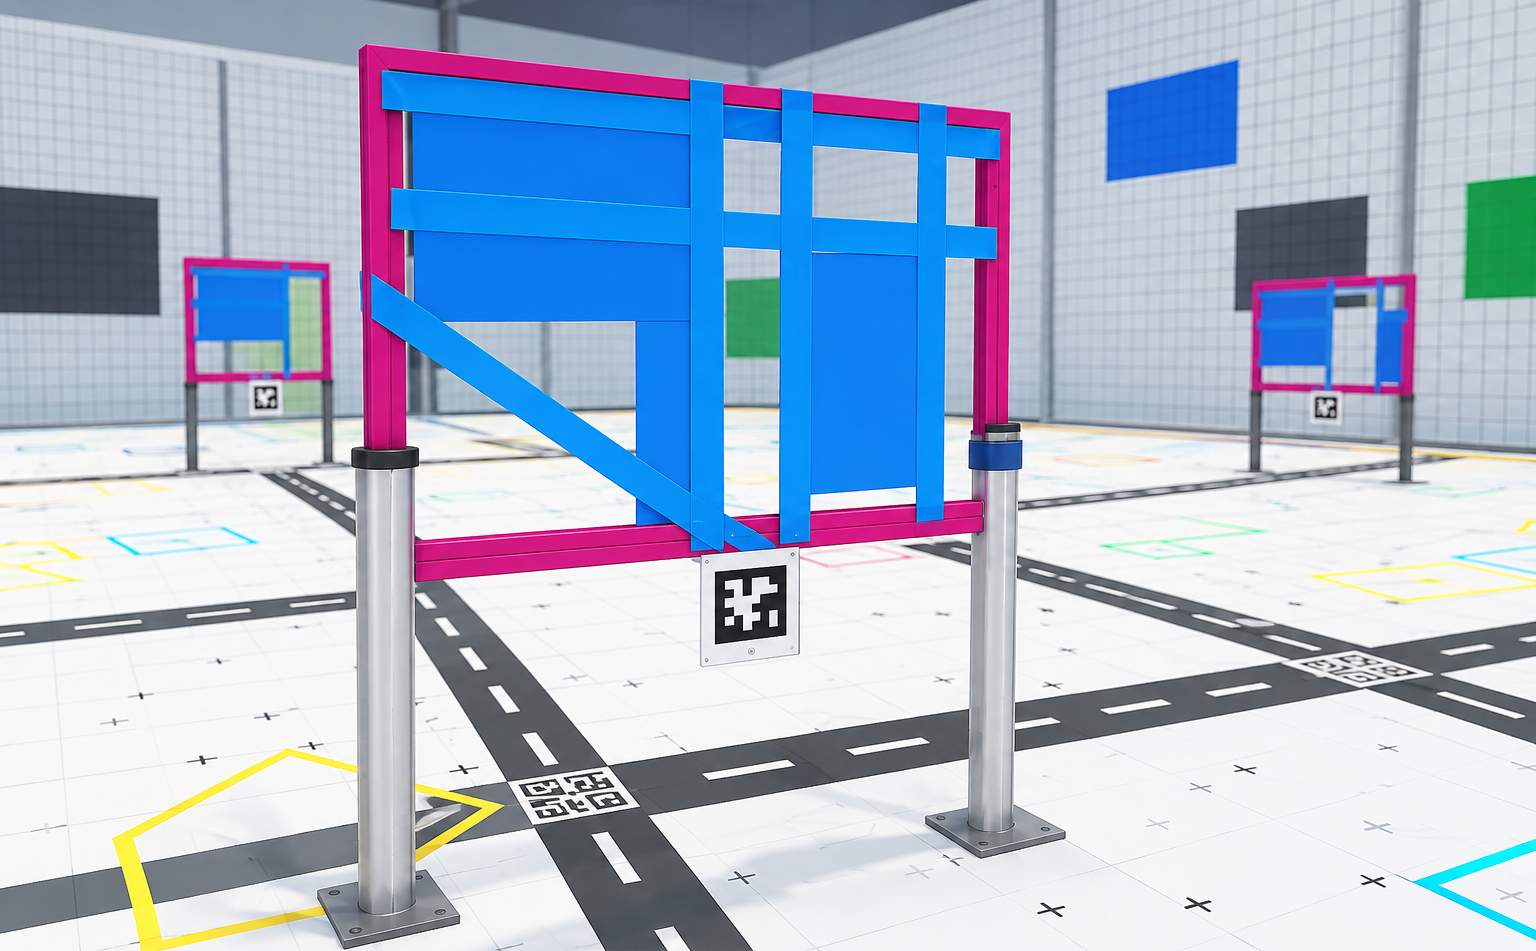
مرجع: گیتهای G03 تا G05 در U19 با یک نوار، یک پنل یا یک میلهٔ مورب داخل دهانه «تنگ» شدهاند.
دوربین پهپاد چه میبیند
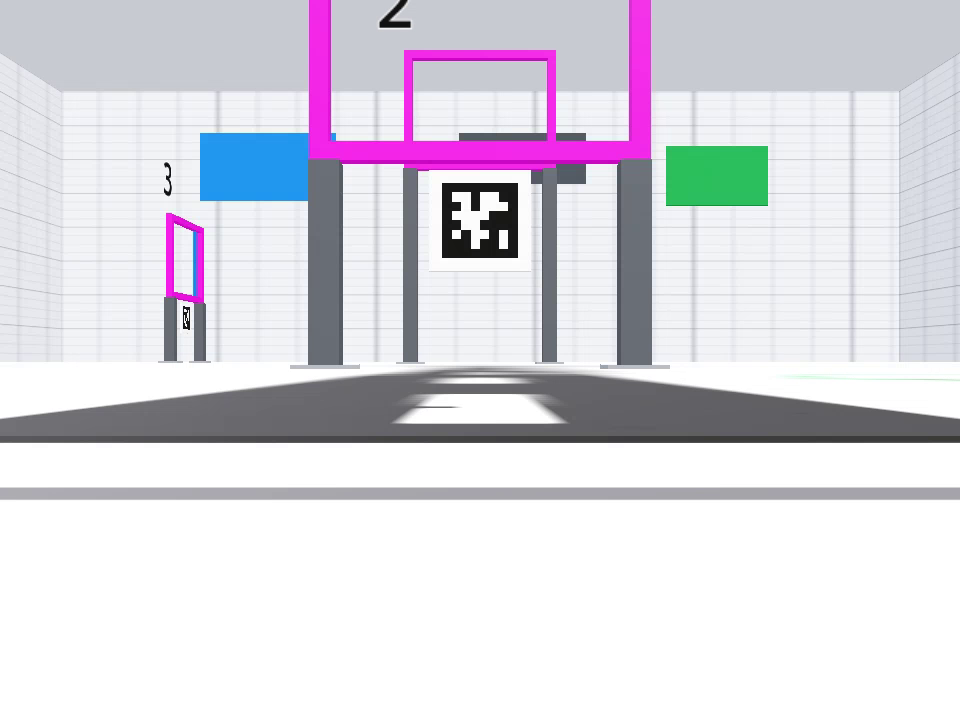
فریم واقعی دوربین (960 × 720) روی پد START: گیت G01 روبهرو با تگ AprilTag زیر دهانه.
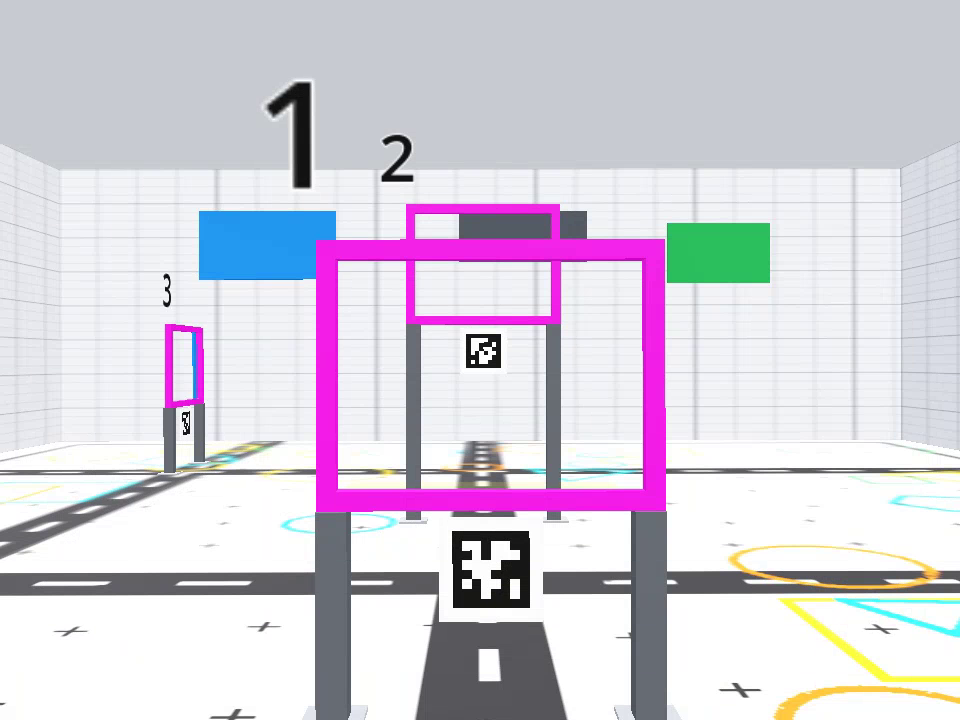
فریم دوربین بلافاصله بعد از تیکآف (≈ 0.8 متر): دهانهٔ گیت کوتاه حالا جلوی دوربین است.
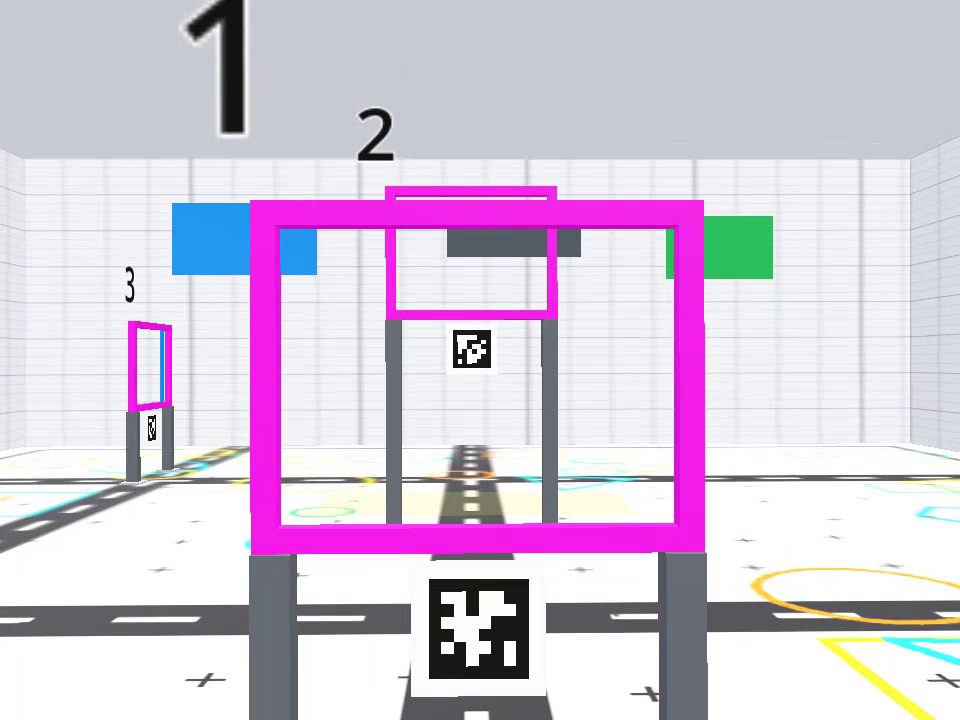
فریم دوربین نزدیک G01: تگ روی پایه، زیر لبهٔ پایین است؛ دهانه همان قاب بنفش بالای آن است.
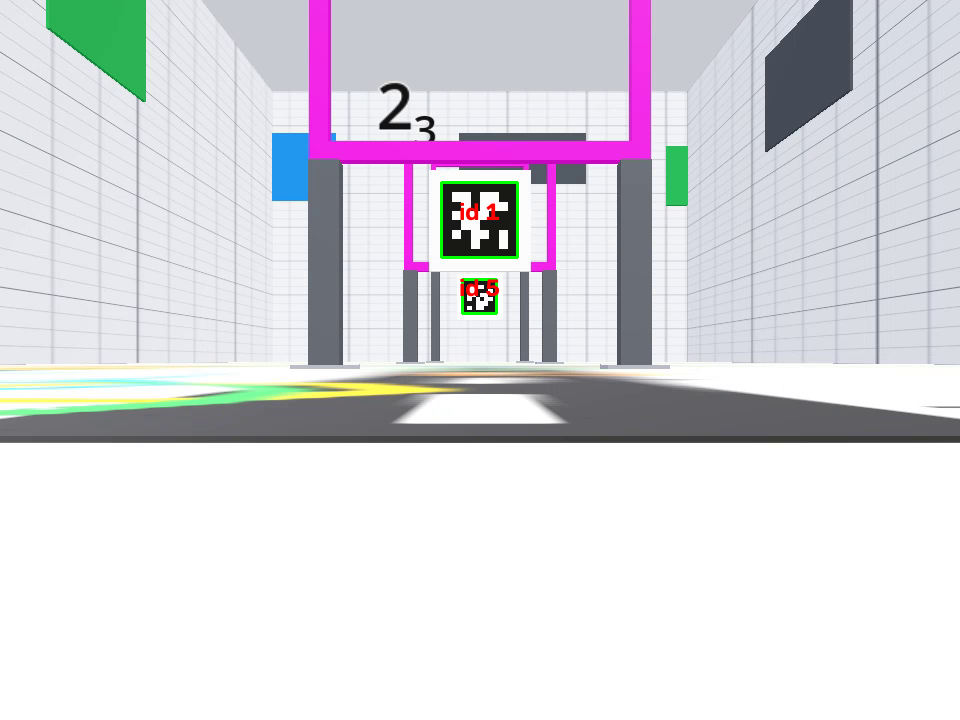
خروجی examples/camera_apriltag_viewer.py که شناسههای تگ tag36h11 (۱ و ۵) را از پد شروع رسم کرده است.
۴. دستورها، یکییکی
همهٔ اینها متدهای کلاس djitellopy.Tello هستند. دستورهای حرکتی مسدودکننده هستند: تا پهپاد ok برنگرداند برنمیگردند (DJITelloPy تا ۷ ثانیه صبر میکند). واحدها: سانتیمتر، درجه، درصد.
| متد | ربات چه میکند | واحد / بازه |
|---|---|---|
Tello() |
کلاینت ساخته میشود (آدرس 192.168.10.1، پورت UDP 8889) – هنوز چیزی ارسال نمیشود | – |
connect() |
دستور command را میفرستد و حالت SDK را فعال میکند. اگر پاسخی نیاید خطا میدهد |
– |
get_battery() |
درصد باتری | ٪ (۰ تا ۱۰۰) |
get_height() |
ارتفاع نسبت به نقطهٔ تیکآف (از جریان state) | سانتیمتر |
get_distance_tof() |
فاصلهٔ سنسور ToF رو به پایین تا زمین | سانتیمتر |
get_yaw() |
زاویهٔ سر پهپاد نسبت به جهت روشنشدن | درجه، −180 تا 180 |
takeoff() |
موتورها روشن میشوند، بالا میرود و در ≈ ۸۰ سانتیمتر هاور میکند | – |
move_forward(x) / move_back(x) |
در راستای بدنه مستقیم میرود و بعد هاور میکند | سانتیمتر، ۲۰ تا ۵۰۰ |
move_left(x) / move_right(x) |
حرکت جانبی | سانتیمتر، ۲۰ تا ۵۰۰ |
move_up(x) / move_down(x) |
حرکت عمودی | سانتیمتر، ۲۰ تا ۵۰۰ |
rotate_clockwise(d) / rotate_counter_clockwise(d) |
درجا میچرخد | درجه، ۱ تا ۳۶۰ |
set_speed(s) |
سرعت پیمایشی که دستورهای move_* استفاده میکنند |
سانتیمتر بر ثانیه، ۱۰ تا ۱۰۰ |
send_rc_control(lr, fb, ud, yaw) |
جویاستیک مجازی – پایین توضیح داده شده | هر کدام −100 تا 100 |
streamon() / streamoff() |
شروع / توقف جریان ویدیو (UDP 11111) | – |
get_frame_read().frame |
آخرین فریم دیکدشده بهصورت آرایهٔ NumPy با فرمت RGB و ابعاد 720 × 960 × 3 (قبل از اولین فریم None است) |
– |
land() |
پایین میآید و موتورها را خاموش میکند | – |
end() |
اگر هنوز در پرواز است فرود میآید، ویدیو را قطع و سوکتها را میبندد. همیشه در finally صدا بزنید |
– |
مقادیر خارج از بازه، قبل از ارسال در خود DJITelloPy خطا میدهند – دقیقاً مثل پهپاد واقعی. حرکت بلندتر از حدود ۳۰۰ سانتیمتر ممکن است از مهلت ۷ ثانیهای پاسخ DJITelloPy بگذرد؛ آن را تقسیم کنید.
send_rc_control – جویاستیک
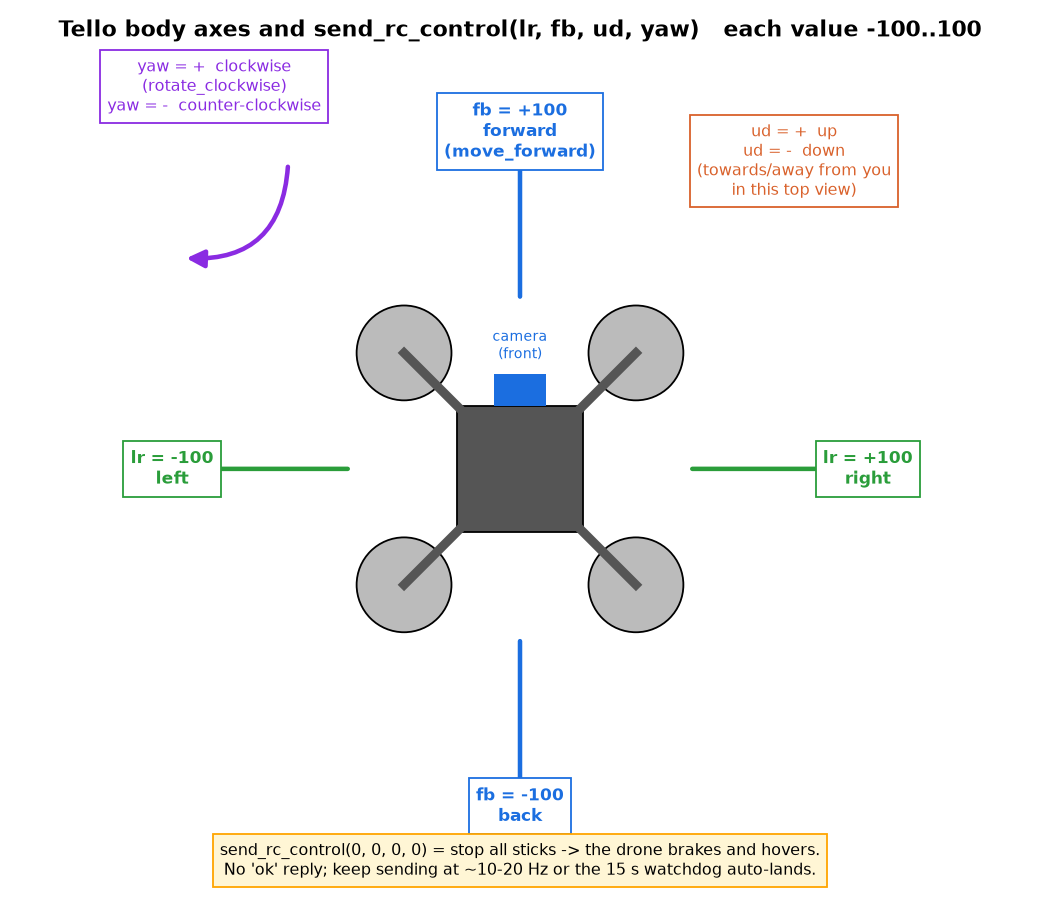
محورهای بدنه: fb مثبت = جلو (جهت دوربین)، lr مثبت = راست، ud مثبت = بالا، yaw مثبت = ساعتگرد.
- چهار مقدار از −100 تا 100:
lr(چپ/راست)،fb(عقب/جلو)،ud(پایین/بالا)،yaw(پادساعتگرد/ساعتگرد). - پهپاد پاسخی نمیدهد – تابع بلافاصله برمیگردد.
- این دستور وضعیت استیک است، پس باید مرتب (۱۰ تا ۲۰ بار در ثانیه) از داخل یک حلقه دوباره فرستاده شود. اگر پهپاد ۱۵ ثانیه هیچ دستوری نگیرد خودش فرود میآید (watchdog).
send_rc_control(0, 0, 0, 0)= همهٔ استیکها وسط: پهپاد ترمز میکند و هاور میماند. قبل از هرmove_*و قبل ازland()آن را بفرستید.- برای کنترل حلقهبسته با دوربین از آن استفاده کنید (ببینید
examples/base_vision_template.py).
کوچکترین برنامه
from djitellopy import Tello
t = Tello()
t.connect()
print(t.get_battery(), "%", t.get_height(), "cm", t.get_distance_tof(), "cm")
t.takeoff() # حدود ۸۰ سانتیمتر
t.move_up(20) # حدود ۱۰۰ سانتیمتر
t.move_forward(100) # ۱ متر مستقیم جلو
t.rotate_clockwise(90)
t.land()
t.end()
سنسورهای Tello و دستورهای خواندن آنها (حدود ۱۵ دقیقه)
تا وقتی برنامهٔ شما از پهپاد سؤال نپرسد، Tello «کور» پرواز میکند. هر سنسوری که در ادامه میآید یک قطعهٔ واقعی روی
پهپاد واقعی است و شبیهساز همان قطعه را با همان واحدها مدل میکند (godot/scripts/physics/tello_sensors.gd)؛ پس
هر چه اینجا یاد میگیرید روی سختافزار هم کار میکند.
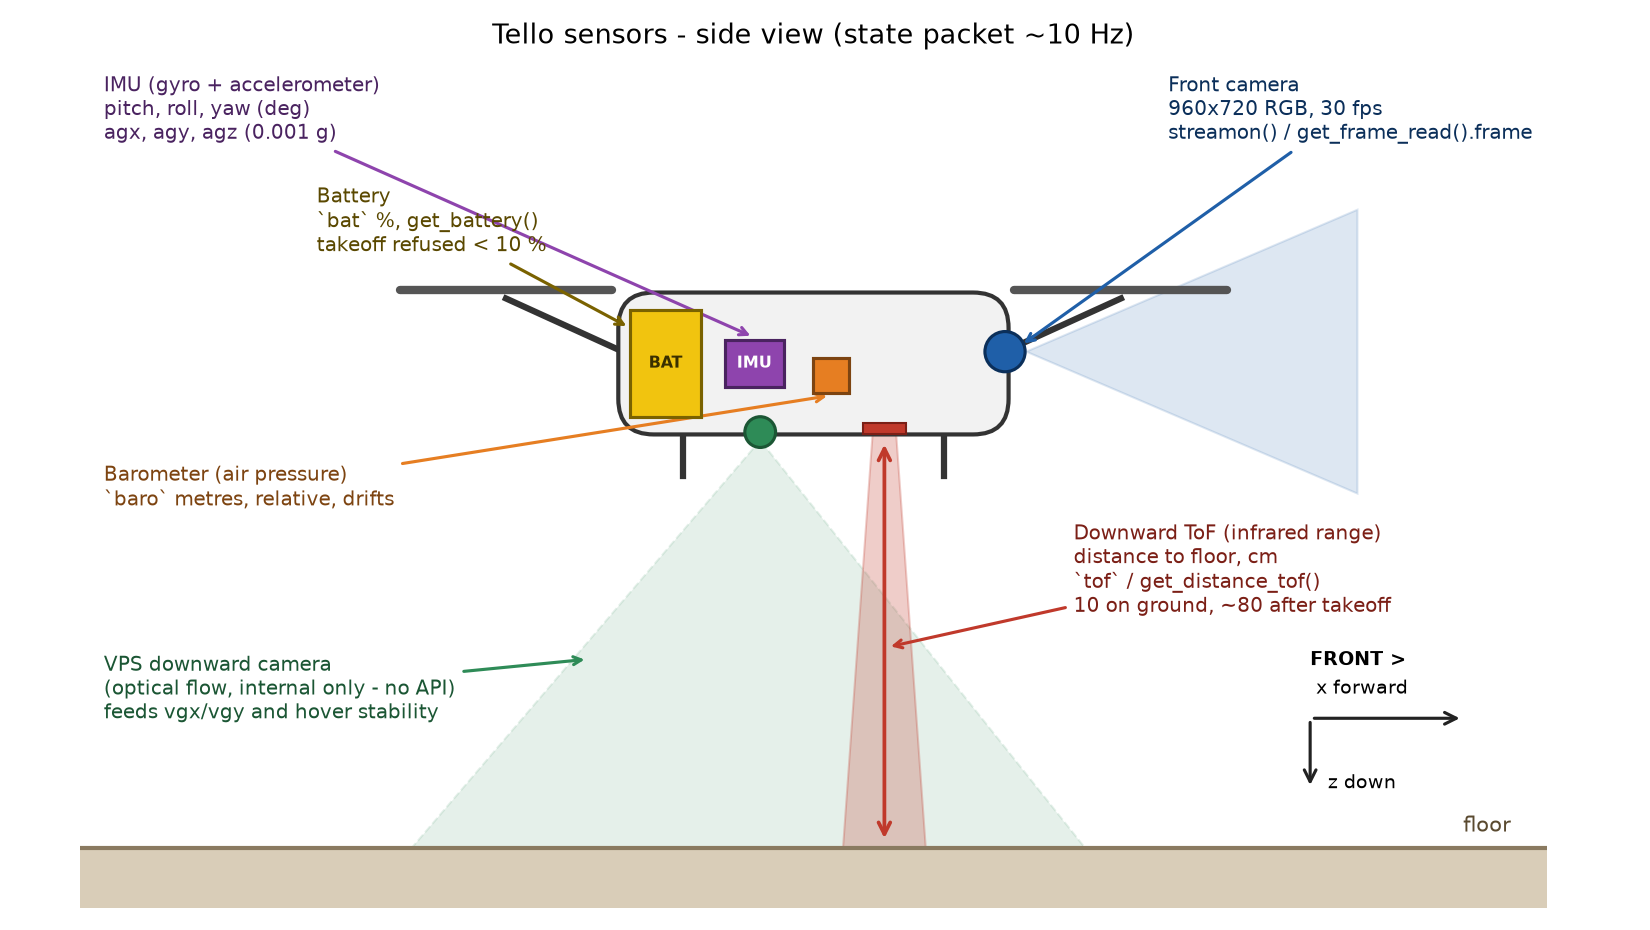
نمای کنار یک Tello و سنسورهایش. دوربین جلو (آبی) رو به جلو نگاه میکند، فاصلهسنج ToF (قرمز) یک پرتو باریک مادونقرمز مستقیم به پایین میفرستد، دوربین VPS (سبز) ناحیهٔ وسیعی از کف را میبیند، IMU و بارومتر داخل بدنه هستند و باتری عقب است. محورهای بدنه: x جلو، y راست، z پایین.
مقدارها چطور به شما میرسند. پهپاد حدود ۱۰ بار در ثانیه (~10 Hz) یک خط متنی روی پورت UDP 8890 پخش میکند.
DJITelloPy آخرین خط را نگه میدارد و همهٔ متدهای get_*() زیر فقط یک فیلد از همان خط را میخوانند؛ پس فوری
برمیگردند ولی ممکن است تا ~۱۰۰ میلیثانیه قدیمی باشند. متدهای query_*() یک سؤال میفرستند (battery?، tof?، ...)
و منتظر جواب میمانند؛ کندترند ولی تازه. برای شروع: داخل حلقهها get_*()، و query_*() فقط گاهبهگاه.
یک خط واقعی که از شبیهساز روی زمین ضبط شده (artifacts/test_reports/phase1_raw_wire.json، کلید state_sample):
pitch:0;roll:0;yaw:0;vgx:-2;vgy:-1;vgz:0;templ:48;temph:51;tof:10;h:0;bat:95;baro:31.04;time:0;agx:-2.59;agy:-2.62;agz:-995.33;
get_current_state() همین خط را بهصورت دیکشنری Python میدهد:
s = t.get_current_state()
print(s["tof"], s["h"], s["bat"], s["yaw"])   # مثلاً 10 0 95 0
قطعهکدهای زیر فرض میکنند t یک Tello() متصل است و بالای فایل import time دارید.
۱. فاصلهسنج رو به پایین (ToF / مادونقرمز)
- قطعه: یک تراشهٔ کوچک مادونقرمز «زمان پرواز نور» زیر شکم پهپاد. یک پالس نور به پایین میفرستد و زمان برگشت را میگیرد.
- چه چیزی را اندازه میگیرد: فاصلهٔ مستقیم شکم پهپاد تا هر چیزی که زیر آن است (کف، میز، تشک).
- واحد: سانتیمتر (عدد صحیح) در state (
tof)؛ جواب سیمیtof?به میلیمتر است (930mm) کهquery_distance_tof()در DJITelloPy آن را به float سانتیمتر تبدیل میکند (93.0). - مقادیر معمول: ۱۰ وقتی روی زمین نشسته (سنسور حدود ۱۰ سانتیمتر بالاتر از زمین است و هرگز کمتر گزارش نمیکند)،
~۸۰ تا ۹۵ بعد از
takeoff()، و باmove_upزیاد میشود. بالاتر از حدود ۴ متر یا وقتی چیزی زیرش نیست (مثلاً از لبهٔ میز بیرون رفته) کد نامعتبر 6553 برمیگرداند – همیشه آن را چک کنید. - Python:
get_distance_tof()(از state، سانتیمتر)،query_distance_tof()(کند، float سانتیمتر).
d = t.get_distance_tof() # سانتیمتر
if d == 6553:
print("بدون بازتاب - خیلی بالا یا چیزی زیر پهپاد نیست")
elif d < 60:
t.move_up(30) # اگر کف نزدیکتر از ۶۰ سانتیمتر است بالا برو
۲. بارومتر (فشارسنج)
- قطعه: یک تراشهٔ فشار هوا داخل بدنه. ارتفاع بیشتر = فشار کمی کمتر.
- چه چیزی را اندازه میگیرد: ارتفاعِ بهدستآمده از فشار. نسبی است (عدد شروع بهخودیخود معنایی ندارد) و در طول چند دقیقه دهها سانتیمتر بهآرامی میلغزد (drift)، درست مثل بارومتر واقعی در اتاق گرم.
- واحد: فیلد سیمی
baroبه متر است (float، مثلاً31.04). متدget_barometer()در DJITelloPy آن را در ۱۰۰ ضرب میکند و سانتیمتر میدهد (مثلاً3104.0)؛query_barometer()عدد صحیح سانتیمتر برمیگرداند (3100). - مقادیر معمول: حدود ۳۱٫۰ متر روی زمین، حدود ۳۱٫۹ متر در هاور ۸۰ سانتیمتری (
phase2_correlations.json: زمین31.06، هاور31.93). - Python:
get_barometer().
base = t.get_barometer() # سانتیمتر، قبل از تیکآف
t.takeoff()
print("با بارومتر حدود", t.get_barometer() - base, "سانتیمتر بالا رفت") # ~ ۸۰ تا ۹۰، نویزی
فقط برای اختلافها از آن استفاده کنید، هرگز برای ارتفاع مطلق. داخل سالن tof / h را ترجیح دهید.
۳. ارتفاع ترکیبی h
- قطعه: سنسور نیست – عددی است که کنترلر پرواز از ترکیب خوانش ToF و سرعت عمودی بارومتر حساب میکند.
- چه چیزی را اندازه میگیرد: ارتفاع نسبت به نقطهٔ تیکآف.
- واحد: سانتیمتر (عدد صحیح). روی زمین ۰ (کنترلر آن را صفر میکند)، بعد از تیکآف ~۸۰ تا ۸۵
(
phase2_correlations.json: زمینh:0, tof:10؛ هاورh:83, tof:93– توجه کنید h ≈ tof − 10). - Python:
get_height()(از state)،query_height()(کند).
t.takeoff()
while t.get_height() < 100:       # تا ۱ متر بالا برو، بعد بایست
    t.send_rc_control(0, 0, 30, 0)
    time.sleep(0.05)
t.send_rc_control(0, 0, 0, 0)
۴. IMU – ژیروسکوپ و وضعیت (pitch، roll، yaw)
- قطعه: واحد اندازهگیری اینرسی (IMU) – تراشهای با ژیروسکوپ سهمحوره (سرعت چرخش) و شتابسنج سهمحوره. روی برد اصلی وسط بدنه نشسته است.
- چه چیزی را اندازه میگیرد: جهتگیری پهپاد.
pitch= دماغه بالا/پایین (هنگام پرواز رو به جلو منفی میشود: فایل شواهدpitch:-5را در سرعت ۴۷ سانتیمتر بر ثانیه نشان میدهد)،roll= کجشدن چپ/راست،yaw= جهت سر پهپاد. - واحد: درجه (عدد صحیح)، هر کدام در بازهٔ −180 تا 180.
- نکتههای yaw: هنگام روشنشدن ۰ است (به هر طرفی که پهپاد رو به آن بوده)، ساعتگرد مثبت (از بالا نگاه کنید)، و از
180 به −180 میپیچد. در فایل شواهد
rotate_clockwise(60)مقدار yaw را+59تغییر داد (cw60_delta). ژیروسکوپ انتگرال میگیرد، پس yaw در هر دقیقه کسری از درجه میلغزد. - Python:
get_pitch()،get_roll()،get_yaw()؛query_attitude()هر سه را در یک جواب میدهد:{"pitch": 0, "roll": 0, "yaw": 0}.
start = t.get_yaw()
t.rotate_clockwise(90)
turned = (t.get_yaw() - start + 180) % 360 - 180 # پیچش 180/−180 را درست میکند
print("چرخید", turned, "درجه") # ~ ۹۰
۵. IMU – شتابسنج (agx، agy، agz)
- قطعه: نیمهٔ شتابسنج همان IMU.
- چه چیزی را اندازه میگیرد: شتاب در دستگاه بدنه (x جلو، y راست، z پایین)، شامل گرانش.
- واحد: حدود 0.001 g (میلیg، float). در حالت سکون
agz≈ −1000 (این همان گرانش ۱ g است که در دستگاه z-پایین «رو به بالا» دیده میشود)؛agxوagyنزدیک صفر با چند واحد نویز. شتاب رو به جلو بهصورتagxمنفی دیده میشود (phase2_correlations.jsonدر حال حرکت:agx:-32.01). - Python:
get_acceleration_x()،get_acceleration_y()،get_acceleration_z().
ax, ay, az = t.get_acceleration_x(), t.get_acceleration_y(), t.get_acceleration_z()
print(f"{ax:.0f} {ay:.0f} {az:.0f} milli-g") # مثلاً -1 2 -999 در سکون
if abs(az) < 800:
print("کجشدن شدید یا سقوط آزاد")
۶. تخمین سرعت (vgx، vgy، vgz)
- قطعه: یک تراشه نیست – کنترلر پرواز دوربین VPS رو به پایین (جریان نوری: بافت کف با چه سرعتی زیر پهپاد میلغزد) را با IMU ترکیب میکند.
- چه چیزی را اندازه میگیرد: سرعت در دستگاه بدنه:
vgxجلو،vgyراست،vgzپایین. - واحد: سانتیمتر بر ثانیه (عدد صحیح). در هاور نویز ±2 دارد (
vgx:1;vgy:-1;vgz:1در نمونهٔ هاور)؛ پرواز رو به جلو باsend_rc_control(0, 50, 0, 0)مقدارvgxحدود ۴۵ تا ۵۰ میدهد. - Python:
get_speed_x()،get_speed_y()،get_speed_z().
t.send_rc_control(0, 50, 0, 0)
time.sleep(1.0)
print("سرعت جلو", t.get_speed_x(), "cm/s")         # ~ ۴۷
t.send_rc_control(0, 0, 0, 0)                      # ترمز
۷. دوربین VPS رو به پایین (فقط داخلی)
- قطعه: یک دوربین کوچک کموضوح کنار سنسور ToF که مستقیم به پایین نگاه میکند (مخروط سبز در شکل). Tello استاندارد
هیچ فریم و هیچ API برای آن نمیدهد – دستورهای
downvisionو mission pad باunknown commandرد میشوند. - چرا باز هم مهم است: همین دوربین است که نمیگذارد پهپاد در هاور سُر بخورد. به بافت قابلدیدن روی کف نیاز دارد. روی
کف ساده و سفید، براق یا تیره، یا در نور کم، جریان نوری چیزی برای دنبالکردن ندارد، کنترلر به IMU برمیگردد و پهپاد
دهها سانتیمتر به پهلو میلغزد (شبیهساز همین را بازتولید میکند:
phase2_vps_coupling.jsonلغزش ۲٫۵ سانتیمتر روی کف بافتدار در برابر ۷٫۹۷ سانتیمتر روی کف یکنواخت اندازه گرفته است). تشکهای مسابقه دقیقاً به همین دلیل بافتدار هستند. - نکته: اگر هاور میلغزد، با دستورهای کورکورانهٔ
move_*با آن نجنگید – از روی چیزی که دوربین جلو میبیند اصلاح کنید.
۸. باتری
- قطعه: پک LiPo جداشدنی ۱۱۰۰ میلیآمپرساعت در عقب.
- چه چیزی را اندازه میگیرد: شارژ باقیمانده به درصد (عدد صحیح، ۰ تا ۱۰۰).
- قانونها:
takeoff()زیر ۱۰٪ رد میشود؛flip_*زیر ۵۰٪ رد میشود. یک پک کامل حدود ۱۳ دقیقه هاور میدهد؛ در پرواز هر ۱۰ تا ۱۵ ثانیه حدود ۱٪ کم میشود (phase2_correlations.json: ۹۵٪ → ۹۲٪ بعد از ۲۰ ثانیه کار موتورها). - Python:
get_battery()(از state)،query_battery()(کند).
if t.get_battery() < 20:
    raise SystemExit("اول شارژ کنید")
t.takeoff()
۹. دما
- قطعه: دماسنج روی برد اصلی؛ موتورها و تراشهٔ Wi‑Fi آن را گرم میکنند.
- چه چیزی را اندازه میگیرد: دمای برد بهصورت یک خوانش کم و یک خوانش زیاد، درجهٔ سانتیگراد (عدد صحیح). روی زمین ~۴۸ تا ۵۲، در پرواز طولانی به سمت ۷۰ میرود؛ پهپاد هنگام داغشدن بیش از حد خاموش میشود، پس بین دو اجرا بگذارید خنک شود.
- Python:
get_temperature()میانگین آن دو را میدهد؛get_lowest_temperature()/get_highest_temperature()همانtempl/temphهستند؛query_temperature()شکل کند آن است.
print(t.get_temperature(), "C") # مثلاً 49.5
۱۰. زمان کار موتور
- چه چیزی را اندازه میگیرد: ثانیههایی که موتورها از زمان روشنشدن چرخیدهاند (
time، عدد صحیح، ثانیه). قبل از اولین تیکآف ۰ است و بعد از فرودها هم به شمردن ادامه میدهد. - Python:
get_flight_time()،query_flight_time().
t.takeoff(); time.sleep(3)
print("موتورها", t.get_flight_time(), "ثانیه کار کردند")   # ~ ۳ یا ۴
۱۱. دوربین جلو
- قطعه: دوربین ثابت رو به جلو در دماغه (آبی در شکل). گیمبال ندارد: وقتی پهپاد به جلو خم میشود تصویر رو به پایین کج میشود.
- چه میدهد: ویدیوی H.264 روی UDP 11111 که DJITelloPy آن را به آرایهٔ NumPy ۷۲۰ سطر × ۹۶۰ ستون × ۳ (RGB) با حداکثر ۳۰ فریم بر ثانیه دیکد میکند.
- Python: یک بار
streamon()، بعد هر چند بار که بخواهیدget_frame_read().frame(تا رسیدن اولین فریمNoneاست، معمولاً کمتر از یک ثانیه).
t.streamon()
fr = t.get_frame_read()
while fr.frame is None:
    time.sleep(0.05)
h, w, _ = fr.frame.shape            # 720 960 3
print(fr.frame[360, 480])           # RGB پیکسل وسط
۱۲. سیگنال Wi‑Fi
- چه چیزی را اندازه میگیرد: نسبت سیگنال به نویز لینک، عدد صحیح (بیشتر بهتر؛ در شبیهساز ~۹۰، پهپاد واقعی قبل از
بریدهبریدهشدن ویدیو به ۳۰ تا ۵۰ میرسد). فقط query دارد:
query_wifi_signal_noise_ratio()رشتهای مثل"90"برمیگرداند.
زمین در برابر هاور: اعداد کنار هم
از artifacts/test_reports/phase2_correlations.json (یک اجرا، همان پهپاد):
| فیلد | روی زمین | هاور بعد از takeoff() |
حرکت رو به جلو (rc fb=50) |
|---|---|---|---|
tof (cm) |
10 | 93 | 93 |
h (cm) |
0 | 83 | 82 |
baro (m) |
31.06 | 31.93 | 31.95 |
pitch / yaw (deg) |
0 / 0 | 0 / 0 | −5 / 60 |
vgx (cm/s) |
−2 | 1 | 47 |
agz (0.001 g) |
−999 | −1002 | −988 |
bat (%) |
95 | 95 | 95 |
time (s) |
0 | 3 | 5 |
کدام سنسور برای کدام کار
| کار | از این استفاده کنید | نه از این |
|---|---|---|
| همراستا شدن با گیت | دوربین جلو (get_frame_read().frame) – جای گیت در تصویر |
vgx/vgy (سرعت را میگویند، نه جای گیت را) |
| نگهداشتن یا تغییر ارتفاع | get_distance_tof() / get_height() همراه send_rc_control(0,0,ud,0) |
get_barometer() (میلغزد) |
| چرخش به اندازهٔ زاویهٔ مشخص | get_yaw() قبل و بعد، یا rotate_clockwise() |
فقط دوربین |
| توقف / ترمز | send_rc_control(0, 0, 0, 0) و صبر تا get_speed_x() نزدیک ۰ شود |
«حرکت معکوس» با move_back |
| تشخیص لغزش در هاور | get_speed_x()، get_speed_y() غیر صفر در حالی که استیکها وسطاند |
– |
| تصمیم به پرواز یا نه | get_battery() ≥ 20، get_temperature() < 65 |
– |
| مطمئنشدن از روی زمین بودن | get_height() == 0 و get_distance_tof() == 10 |
baro |
۵. همین حالا مسیر U14 را پرواز دهید
python examples\base_u14.py
این فایل مسیر را بهصورت لیست (دستور، مقدار) با یک کامنت برای هر خط دارد. مسیر همان مسیر تأییدشده در artifacts/demo/RESULT.md است:
up 20 → forward 300 (G01) → forward 300 (G02) → up 50 → forward 300 (G03) → forward 65 → down 60 → land
نتیجهٔ اجرای تأییدشده: GATE_VALID G01, G02, G03، LANDING_VALID L1، ATTEMPT_SUCCEEDED. توجه کنید که پرواز حلقهباز در مسیر ۱۰ متری حدود ± 0.3 متر خطا دارد، پس فرود در هر اجرا تضمین نمیشود – یکی از دو اجرای تمیز ۰٫۲۹ متر جلوتر نشست. بهتر کردن این موضوع (با تلهمتری و دوربین) کار شماست.
برای U19 از examples\base_u19.py شروع کنید: گیتهای G01 + G02 + ZONE_1 همان مسیر دموی منتشرشده است (up 20, forward 300, up 50, forward 300, forward 70)؛ برگشت به پد H (rotate_clockwise 180, forward 300, forward 300, forward 100, down 60, forward 50, land) فقط نقطهٔ شروع است – تست نشده.
۶. قوانین داوری (آنطور که در شبیهساز پیاده شده)
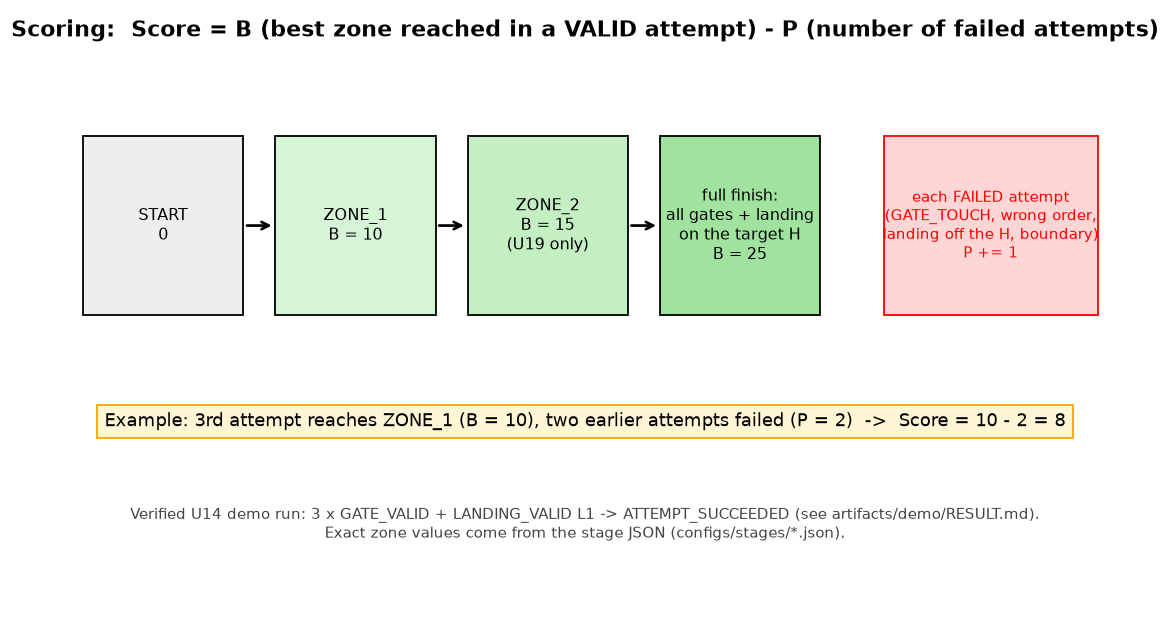
امتیاز = B (بهترین زونی که در یک تلاش معتبر رسیدهاید) − P (تعداد تلاشهای ناموفق)؛ تکمیل کامل مسیر ۲۵ امتیاز دارد.
- یک گیت فقط وقتی حساب میشود (
GATE_VALID) که کل بدنهٔ پهپاد از داخل دهانه، از سمت ورود، و با ترتیب لازم (اول G01، بعد G02، …) عبور کند. - برخورد با قاب گیت یا مانع →
GATE_TOUCH→ تلاش ناموفق میشود و یک امتیاز جریمه اضافه میشود. خروج از محدودهٔ پرواز (BOUNDARY_EXIT) هم تلاش را ناموفق میکند. - فرود فقط وقتی معتبر است (
LANDING_VALID) که پهپاد کاملاً داخل پد H اعلامشده (0.5 × 0.5 متر) بایستد. در غیر این صورتLANDING_INVALID(مثلاًPAD_FOOTPRINT_OUTSIDE). - زونها بعد از عبور از گیتهای لازم امتیاز میدهند (
ZONE_VALID: ۱۰ برای ZONE_1، ۱۵ برای ZONE_2 در U19). - امتیاز = بهترین زون B − جریمهها P؛ عبور از همهٔ گیتها و فرود روی پد هدف = ۲۵.
- هر جلسه ۹۰۰ ثانیه است؛ باتری پهپاد از ۹۶٪ شروع میشود.
خواندن پنل داور
در زمین کلید Esc را بزنید تا پنل داور / لاگ رویدادها باز شود. رویدادهایی که میبینید:
| رویداد | معنی |
|---|---|
PAD_SELECTED |
پد فرود هدف اعلام شد (مراحل رسمی U19 ممکن است این کار را بعد از تیکآف انجام دهند) |
GATE_VALID G0x |
گیت درست عبور شد |
GATE_TOUCH G0x:rim |
به قاب خوردید → تلاش ناموفق، ۱+ جریمه |
ZONE_ENTER / ZONE_VALID |
وارد زون امتیازی شدید / حساب شد |
LANDING_VALID L1 |
کاملاً داخل پد هدف فرود آمدید |
LANDING_INVALID … |
بیرون یا نیمهبیرون پد فرود آمدید |
ATTEMPT_SUCCEEDED / ATTEMPT_FAILED |
حکم نهایی تلاش |
BOUNDARY_EXIT |
از حجم پرواز زمین خارج شدید |
INFRASTRUCTURE_OVERLOAD |
کامپیوتر خیلی کند است؛ نتایج آن اجرا قابل اعتماد نیست |
۷. مشکلات رایج
| علامت | علت / راهحل |
|---|---|
connect() خطای «Did not receive a response» / timeout میدهد |
شبیهساز هنوز وارد زمین نشده؛ آدرس 192.168.10.1 وجود ندارد (tools\setup_network.ps1 را اجرا کنید)؛ فایروال؛ برنامهٔ دیگری پهپاد را کنترل میکند |
پاسخ error است |
دستور رد شده: مقدار خارج از بازه، move در حالی که در پرواز نیستید، takeoff وقتی در پروازید، باتری کم؛ در U19 دیده شده که forward 300 وقتی دو شبیهساز روی یک پورت بودند error برگردانده |
| «Cannot bind UDP 192.168.10.1:8889» (در شبیهساز) | آدرس وجود ندارد یا یک نمونهٔ دیگر از شبیهساز باز است – آن را ببندید؛ نمونهٔ دوم باعث میشود پاسخها بهجای ok اکو شوند (مثلاً «up 50») |
KeyError یا پاسخ عجیب داخل DJITelloPy |
پاسخ دیرهنگام دستور قبلی روی کامپیوتر پرفشار؛ برنامههای دیگر را ببندید، گرافیک را کم کنید |
ویدیو نمیآید (frame همیشه None است) |
بعد از streamon() ۲ تا ۳ ثانیه صبر کنید؛ نصب بودن av، وجود ffmpeg و قانون فایروال برای UDP 11111 را بررسی کنید؛ اولین فریم ممکن است 400 × 300 باشد و بعد 960 × 720 شود |
| پهپاد خودش فرود میآید | ۱۵ ثانیه بدون هیچ دستور (watchdog) – چیزی بفرستید، مثلاً get_battery() یا send_rc_control |
اجرای tools\doctor.py روی کامپیوتر شبیهساز |
تشخیص وضعیت شبکه و پورتها را چاپ میکند |
۸. Map Creator (ساخت مسیر خودتان)
در صفحهٔ انتخاب دسته کلید M را بزنید تا Map Creator باز شود. نقشههای ذخیرهشده در این مسیر قرار میگیرند:
%APPDATA%\Godot\app_userdata\FIRA Air Simulator\stages\
و کنار مسیرهای تمرینی پیشفرض در لیست مسیرها ظاهر میشوند. فایلهای JSON موجود در configs/stages/ مرجع فرمت هستند (واحد متر، height_config برابر low یا high).
۹. زاویههای دوربین تماشاگر
در زمین کلید C را بزنید تا بین حالتها بچرخید، یا روی دکمههای پایین صفحه کلیک کنید: Follow Smooth, Chase Low, Orbit Free, Gate Focus, Trackside, Overhead, Crane/Dolly, Landing Focus, Auto Director, True Tello FPV. در حالت Orbit با درگ / چرخ ماوس دوربین را بچرخانید. «True Tello FPV» همان تصویری است که برنامهٔ شما دریافت میکند.
۱۰. قدم بعدی
examples/base_vision_template.py– اسکلت: تشخیص AprilTag، همراستاسازی باsend_rc_control، صعود بالای تگ و عبور (ضرایب تست نشده، خودتان تنظیم کنید).examples/camera_apriltag_viewer.py– فقط دوربین و تگهای تشخیصدادهشده را نشان میدهد.final.pyدر ریشهٔ پروژه – یک مثال پیشرفته از یک اجرای کامل مبتنی بر بینایی (AprilTag + ردیابی رنگ HSV). بعد از یادگیری مبانی بخوانید؛ نقطهٔ شروع مبتدی نیست.docs/student_quickstart.md– خلاصهٔ یکصفحهای.