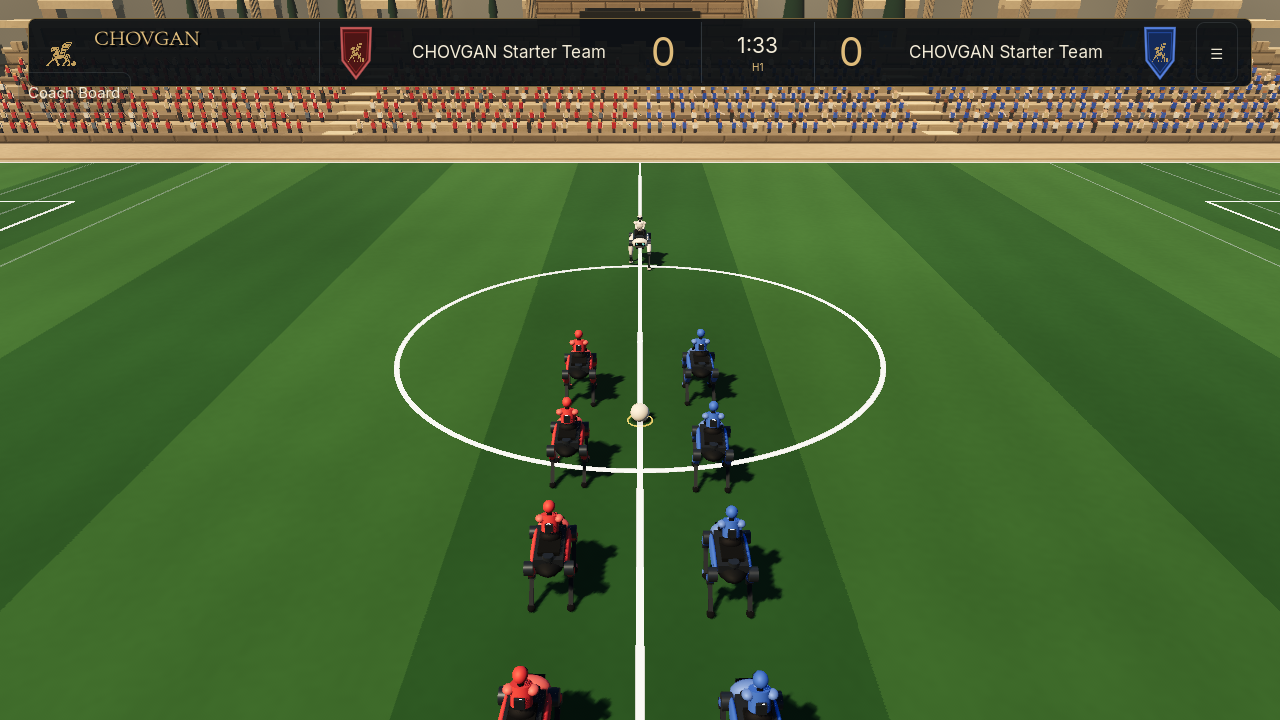
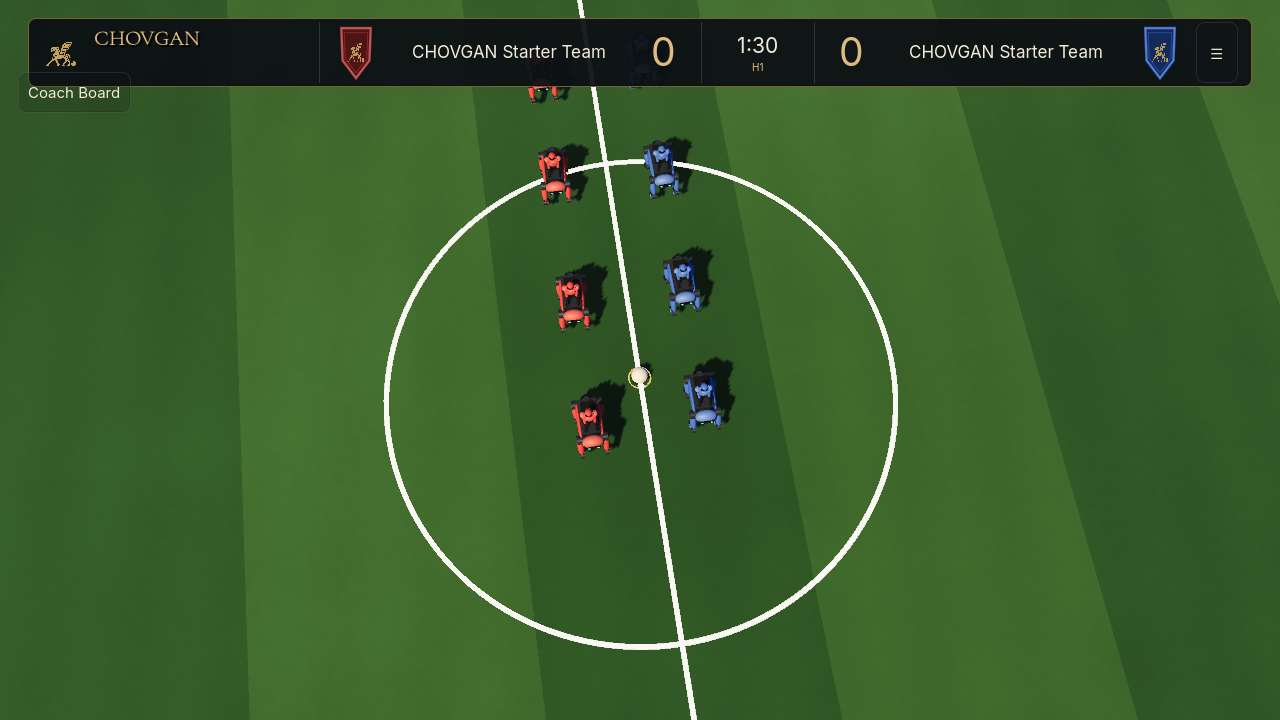
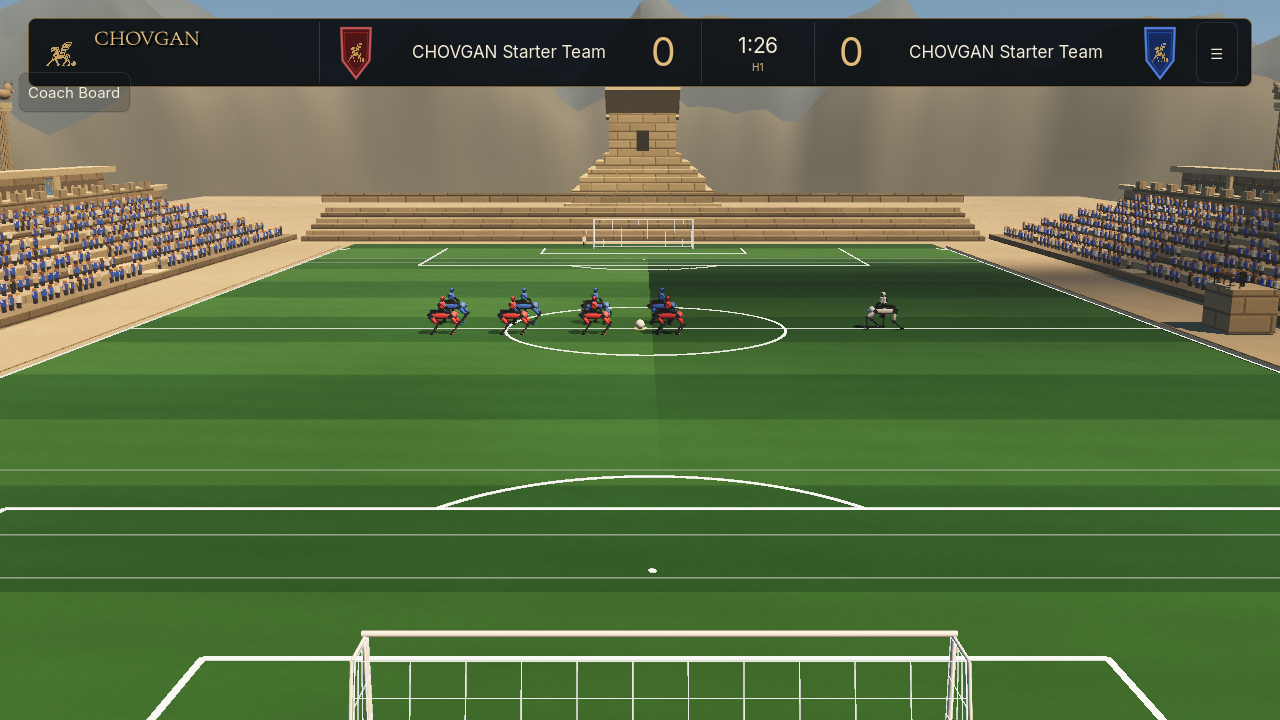
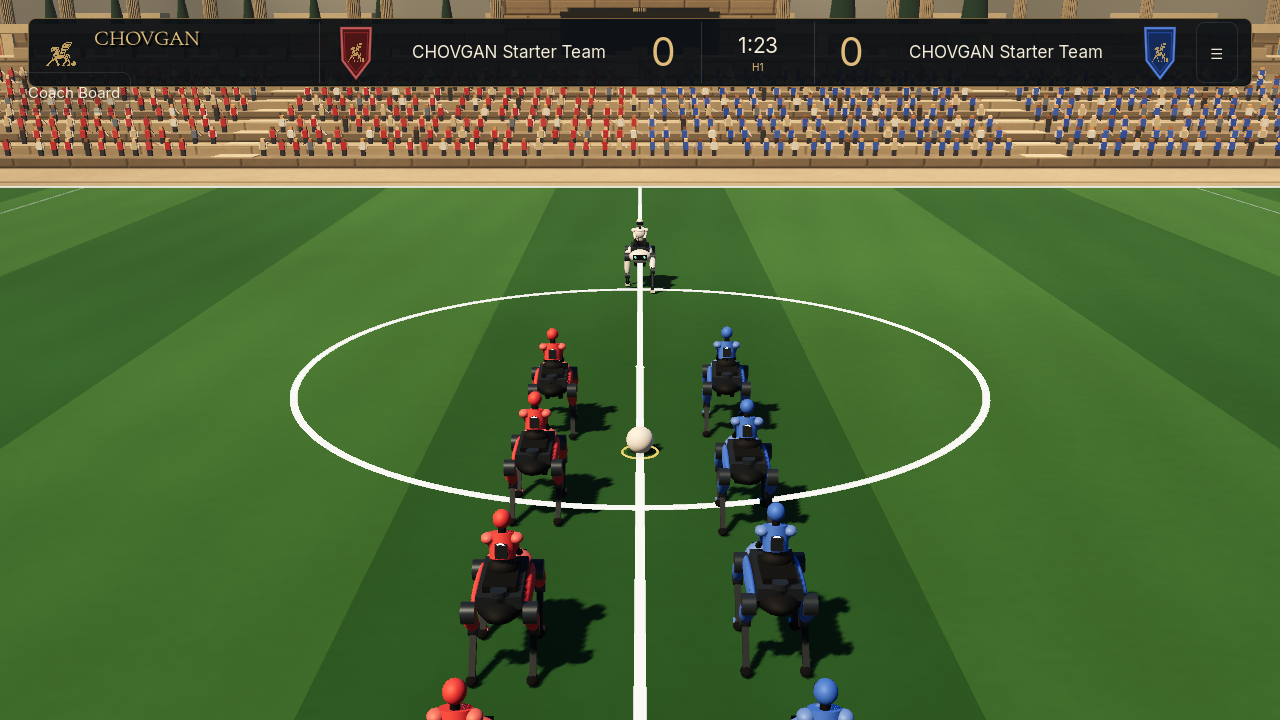
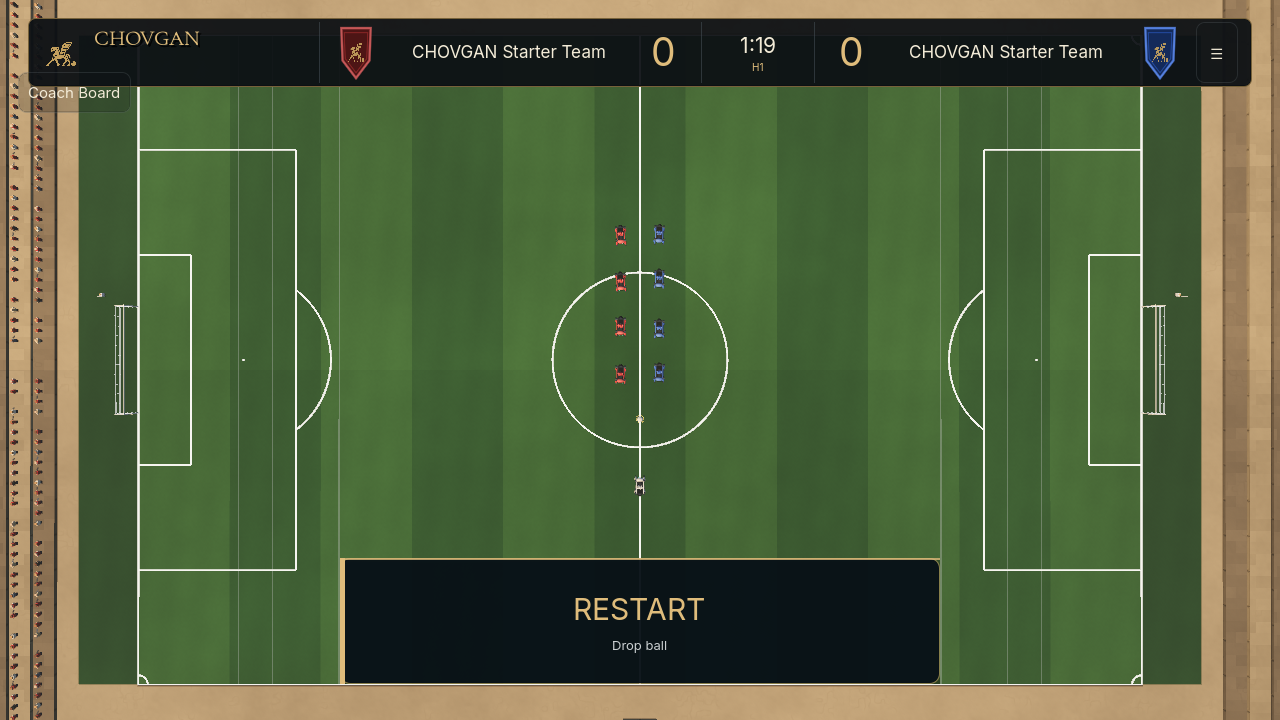
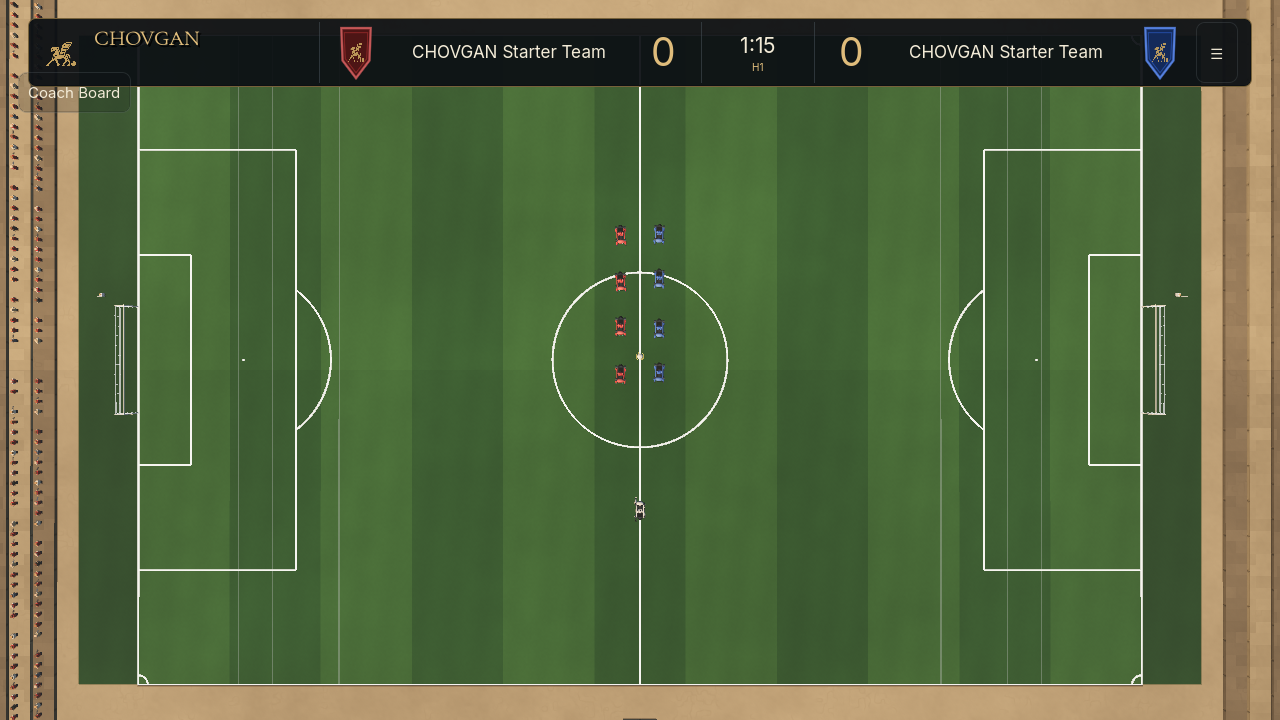
شبیهساز مسابقهی چوگان، ورزش تیمی سنتی ایران، برای رباتهای خودمختار. دو تیم، هر کدام با چهار ربات، در یک زمین مجازی با فیزیک واقعی بازی میکنند. پس از شروع مسابقه هیچ انسانی رباتها را کنترل نمیکند؛ همهچیز را کد Python شما تصمیم میگیرد و گل، خطا و زمان بهصورت خودکار و دقیق ثبت میشود.
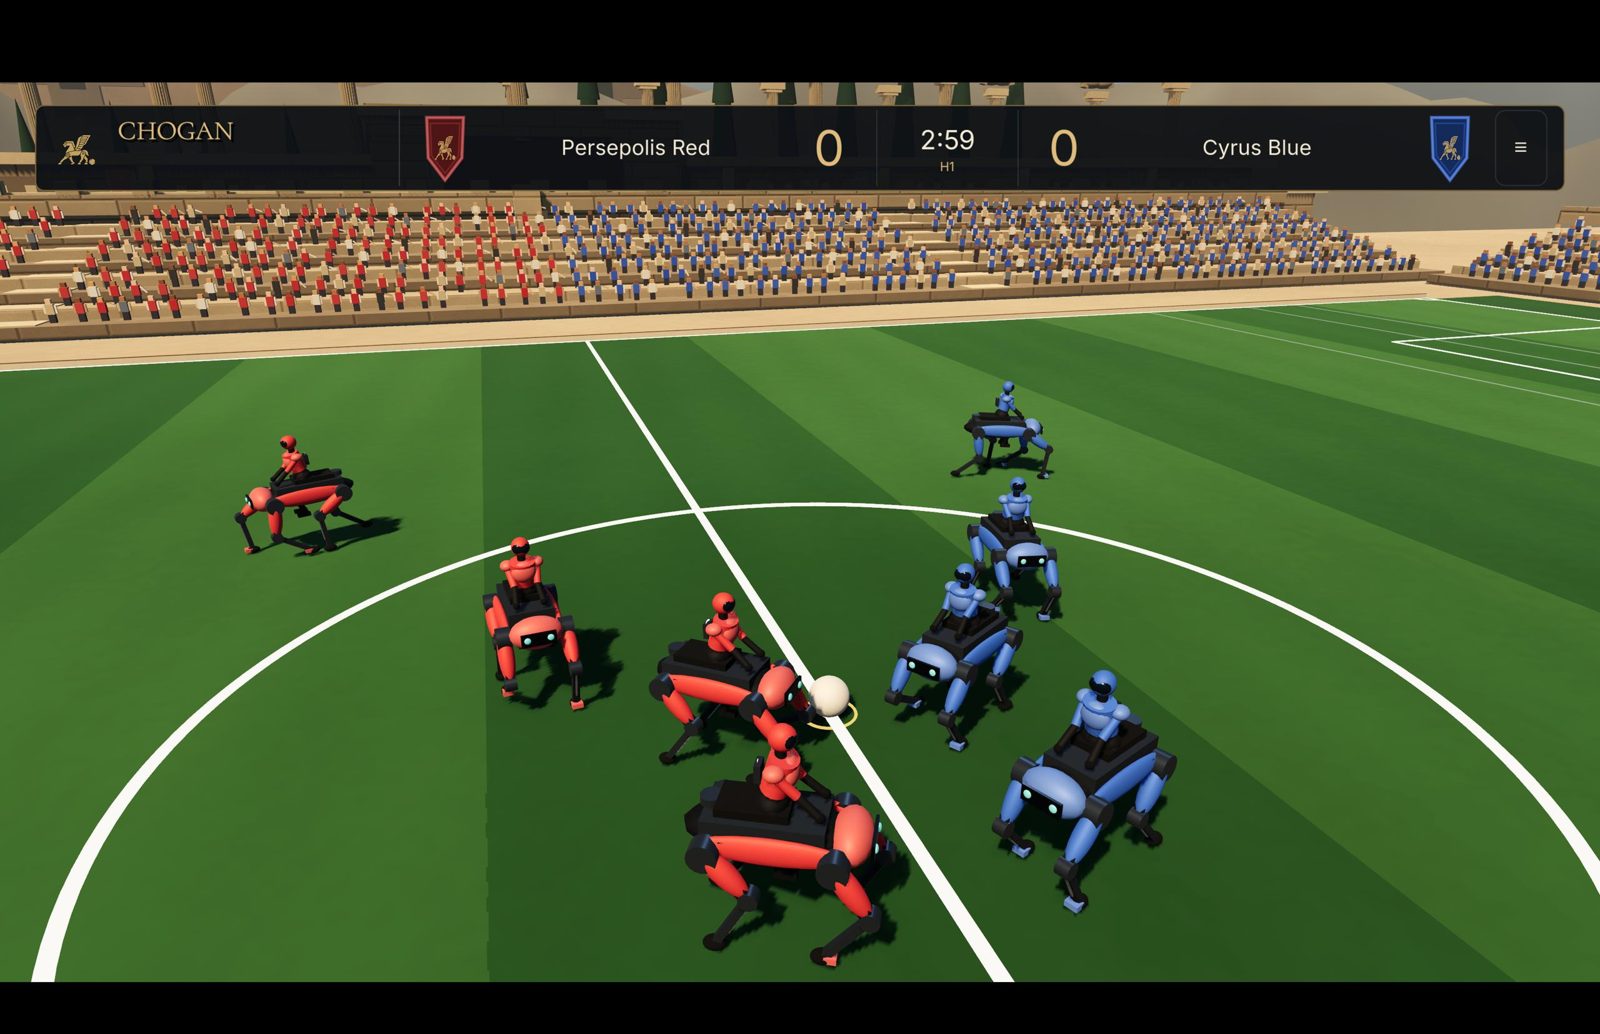
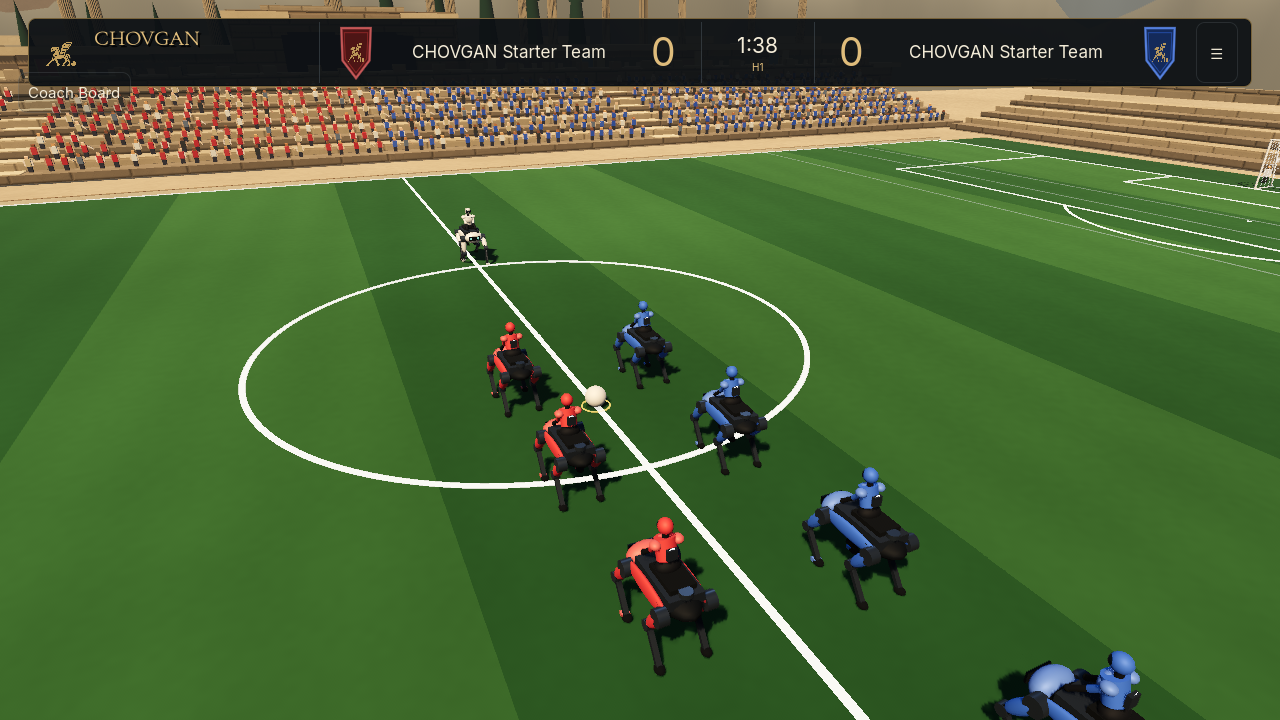
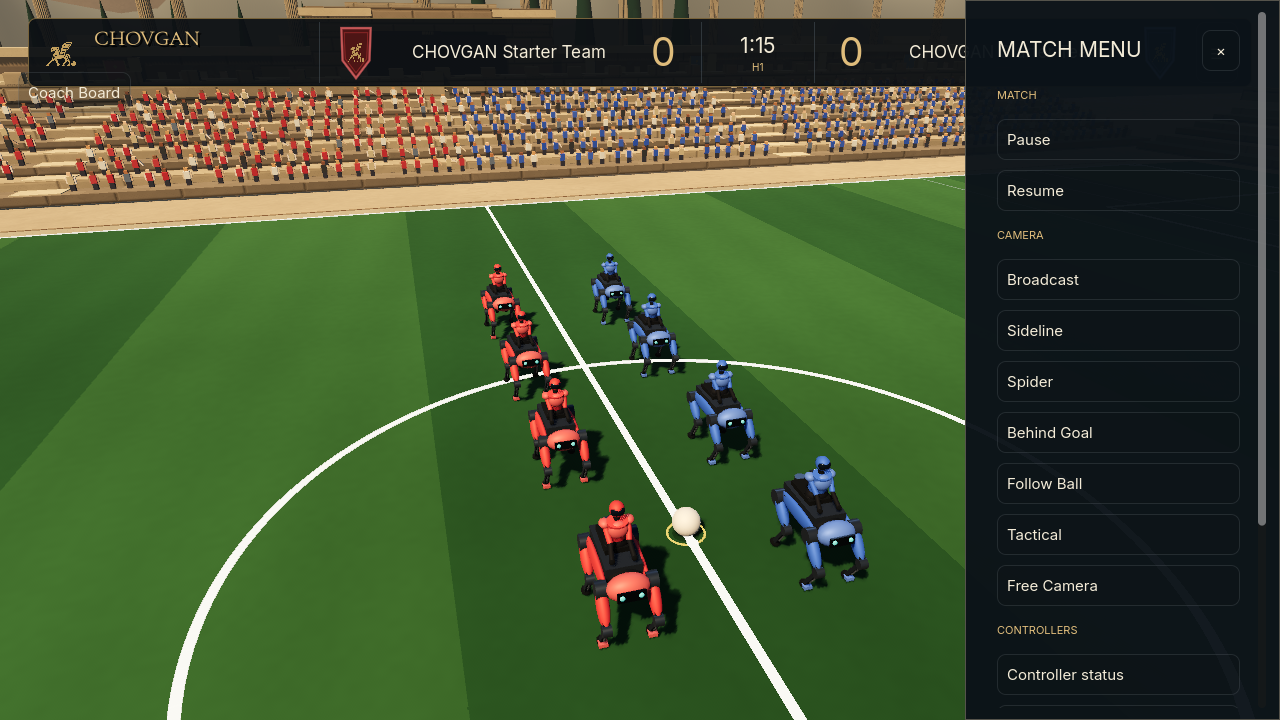
شبیهساز رسمی CHOVGAN: تیم قرمز و تیم آبی، هر کدام چهار ربات، در ورزشگاه و کنار دایرهی مرکزی
این لیگ چیست
چهار ربات، یک توپ، یک زمین مجازی
هر تیم کدی مینویسد که چهار ربات آن را هدایت میکند. رباتهای تیم آبی B1 تا B4 و رباتهای تیم زرد Y1 تا Y4 نام دارند (در شبیهساز بهصورت قرمز و آبی نمایش داده میشوند). هر ربات GPS، قطبنما، چهار حسگر فاصله، گیرندهی توپ و فرستنده/گیرندهی تیمی دارد و فقط سرعت چرخ چپ و راست خودش را تعیین میکند. هیچ دکمهی «شوت» یا «پاس» وجود ندارد؛ هر تعامل با توپ فیزیکی است.
مسابقه دو نیمهی ۲ دقیقهای دارد. هر گل معتبر یک امتیاز است و تیمی که گل بیشتری بزند برنده است. امتیاز جداگانهای برای مالکیت توپ، پاس، زیبایی کد یا مصاحبه داده نمیشود؛ فقط نتیجهی مسابقه. تیمها در دو ردهی کاملاً جدای U14 و U19 بازی میکنند. در U14 یک قابلیت ویژه به نام Coach Board وجود دارد که در U19 نیست.
۴ رباتدر هر تیم، همه با امکانات یکسان
۲ × ۲ دقیقهدو نیمه روی ساعت رسمی شبیهساز
۲ تا ۴ نفراعضای تیم بهعلاوهی یک کاپیتان
Pythonبا SDK رسمی Chovgan 1.0
یک فایل ZIPکد هر چهار ربات در یک بسته
U14 · U19ردهها کاملاً جدا؛ سن مبنا ۳۰ ژوئن ۲۰۲۶
مهارتهایی که یاد میگیرید: برنامهنویسی Python، هندسه و مثلثات، کنترل حرکت ربات دیفرانسیلی، استدلال با دادهی حسگر، ارتباط میان رباتها و راهبرد تیمی.
ویدیوی نمونه
نمونه مسابقه Chovgan
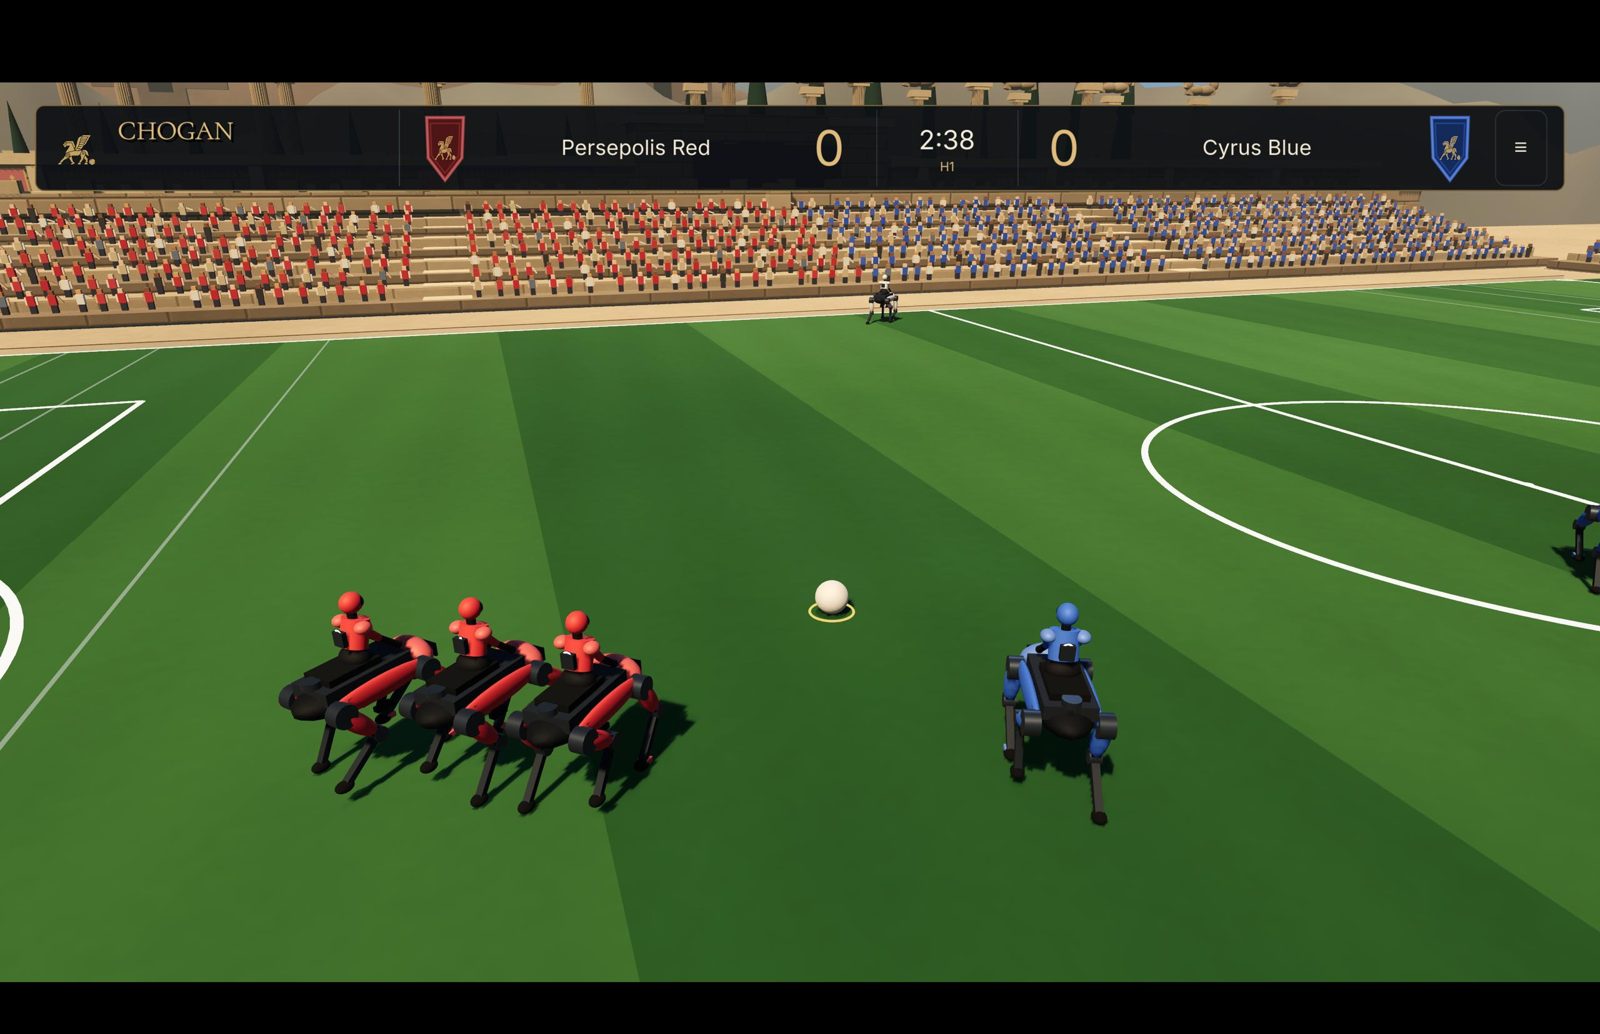
یک مسابقه کامل در شبیهساز رسمی CHOVGAN: دو تیم چهار رباتی، توپ، گلها و تابلوی امتیاز. این همان چیزی است که در روز مسابقه روی پرده دیده میشود.
تصاویر از نسخهی Windows شبیهساز (Showcase v1) و راهنمای دانشآموزی v1.3 گرفته شدهاند. برخی صفحهها هنوز نام قدیمی «CHOVGAN» را روی خود دارند؛ نام رسمی لیگ CHOVGAN است. ترتیب پیشنهادی یادگیری: Rules & Guide ← Robot Lab ← Training ← Competition.
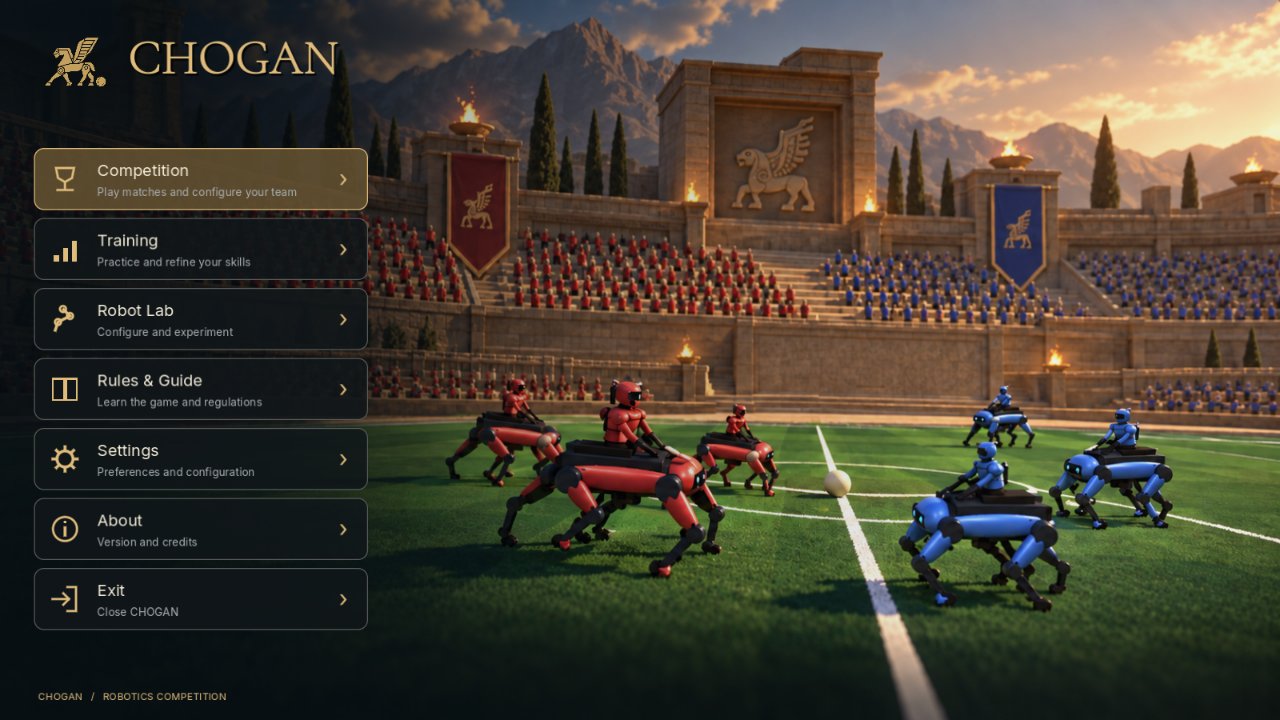
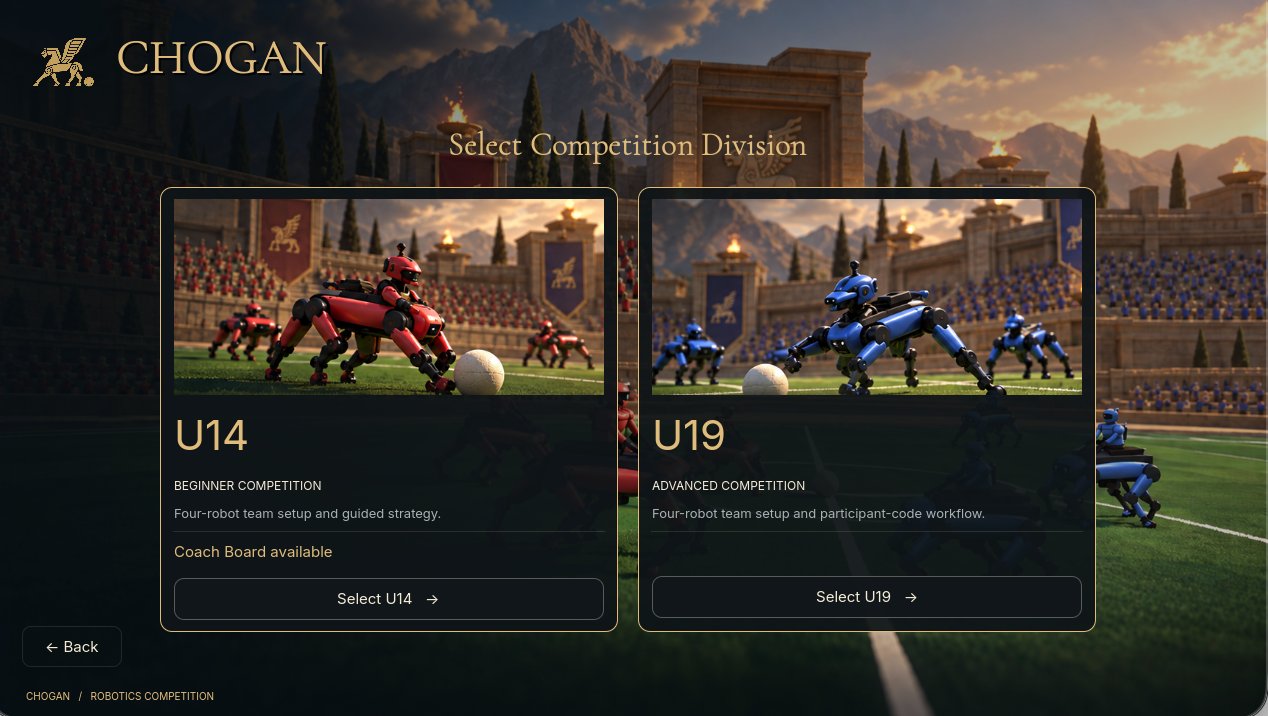
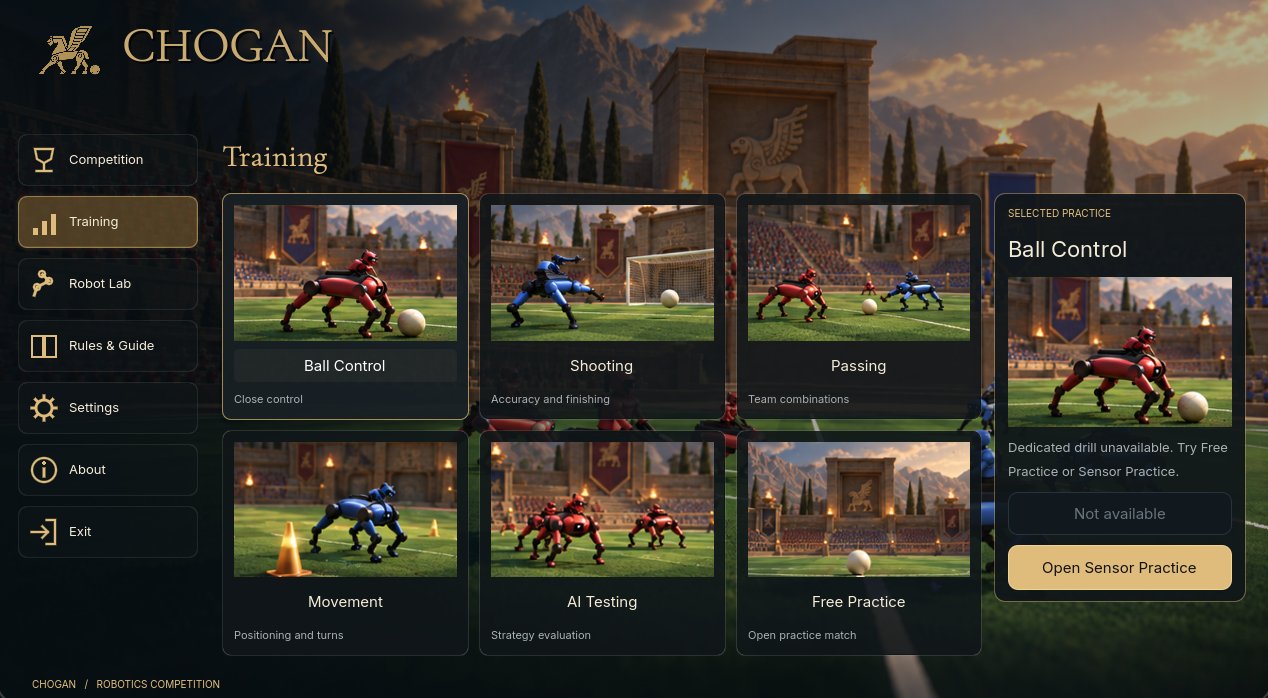
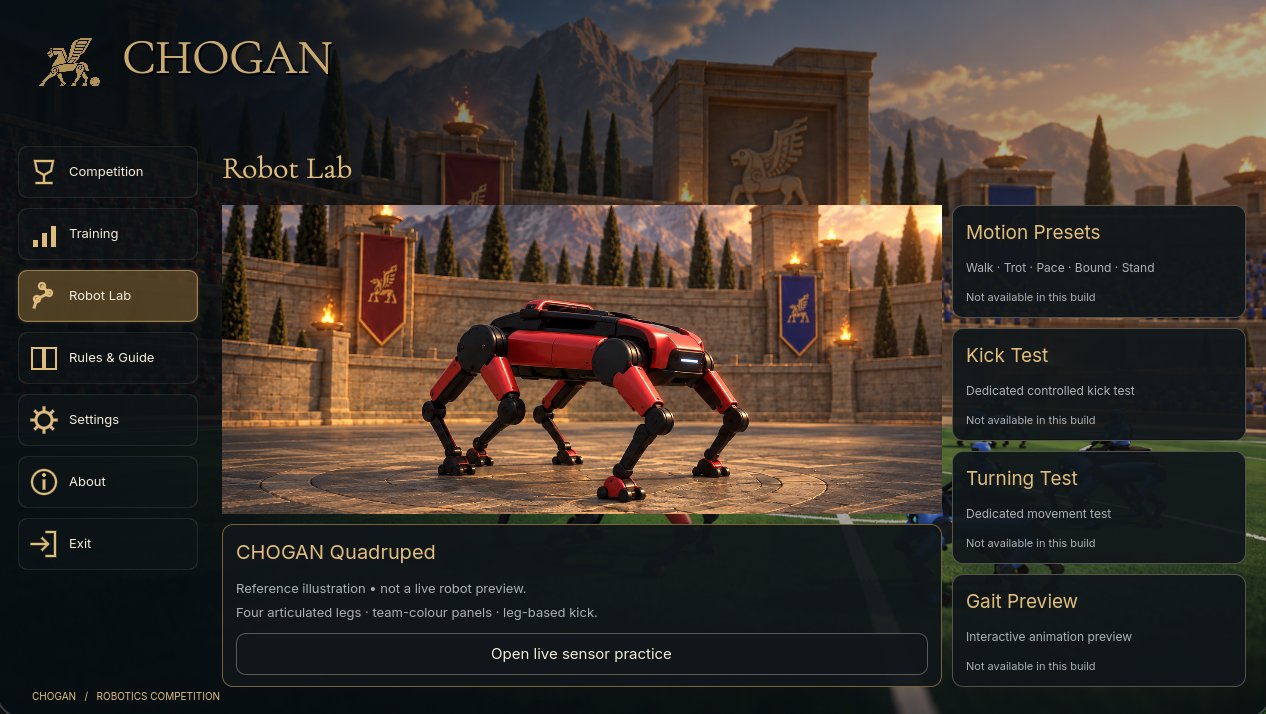
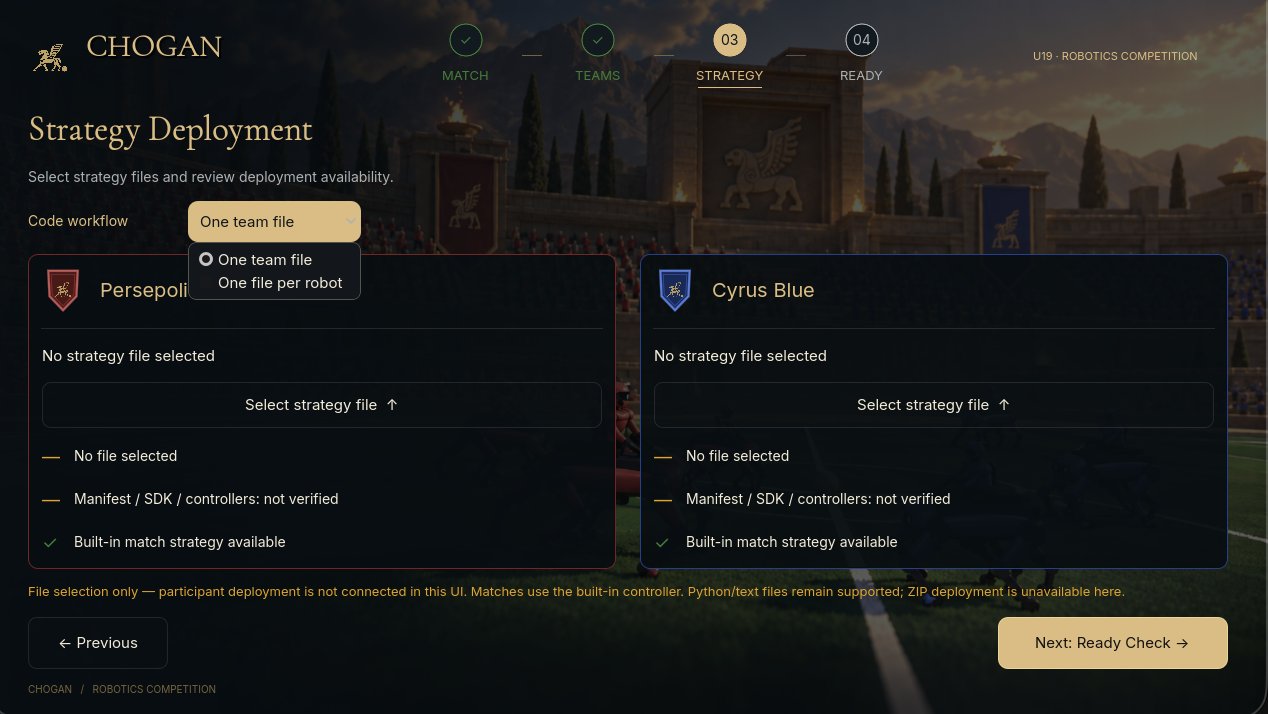
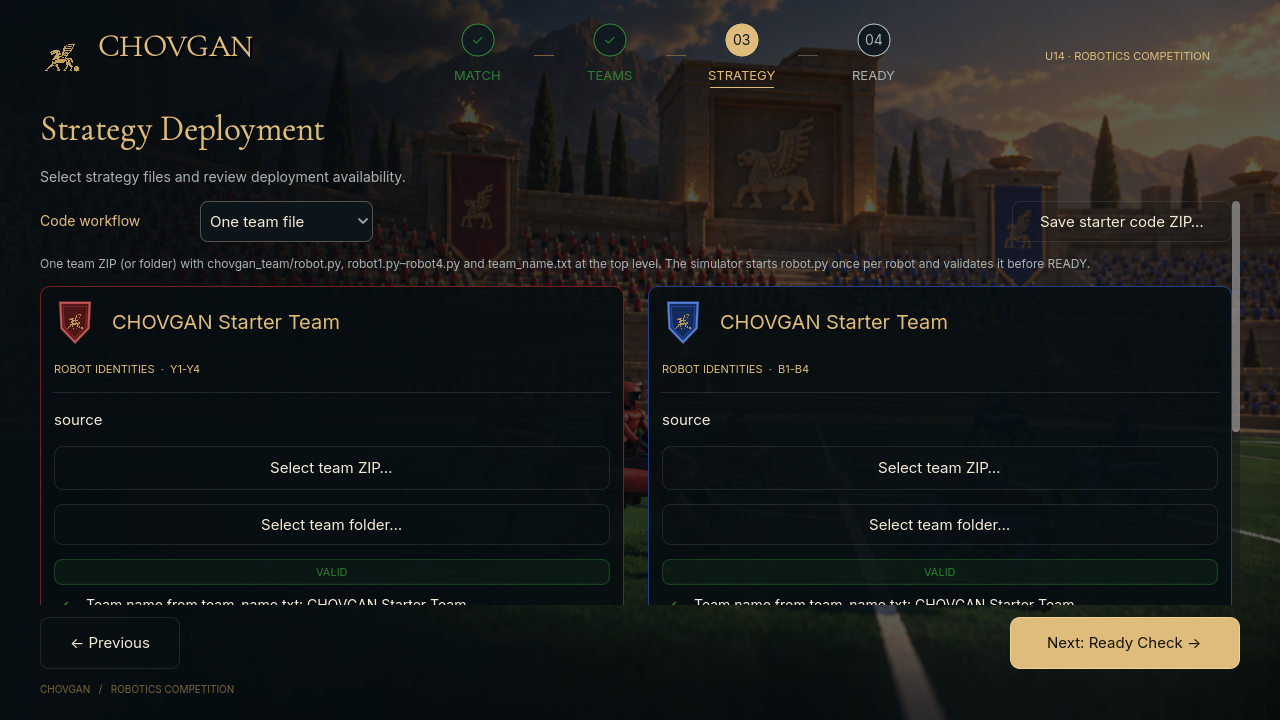
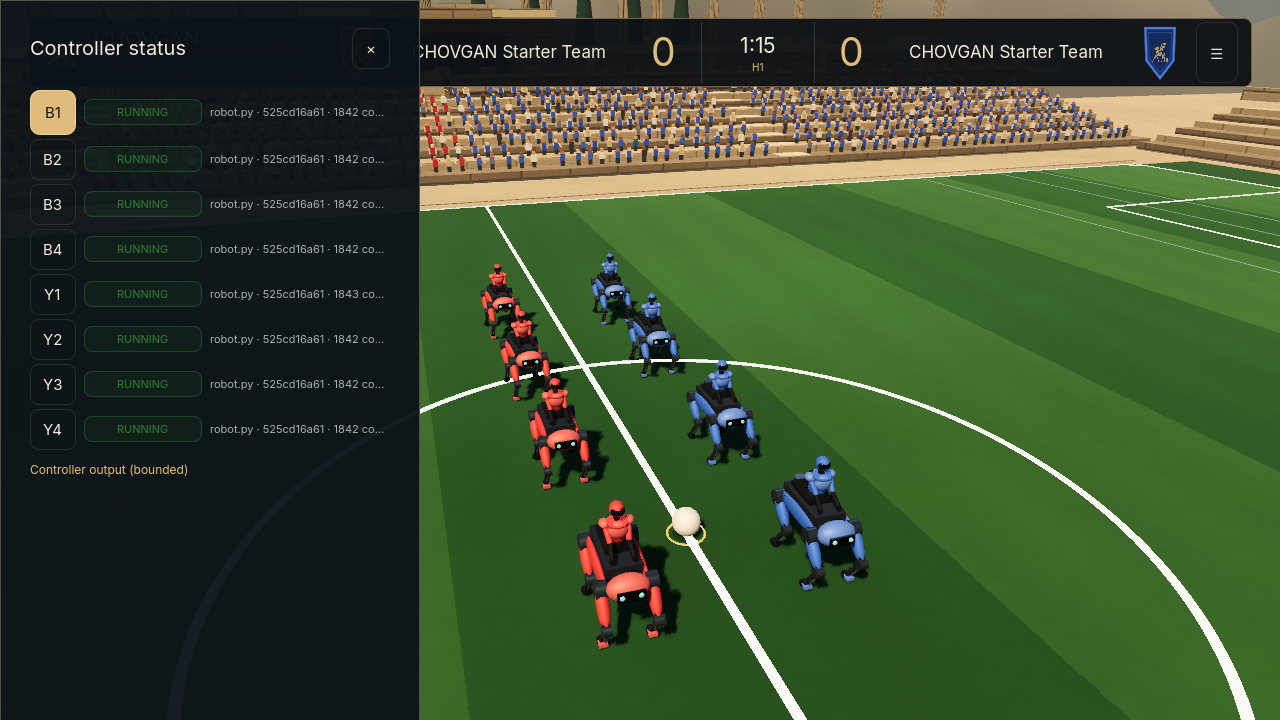
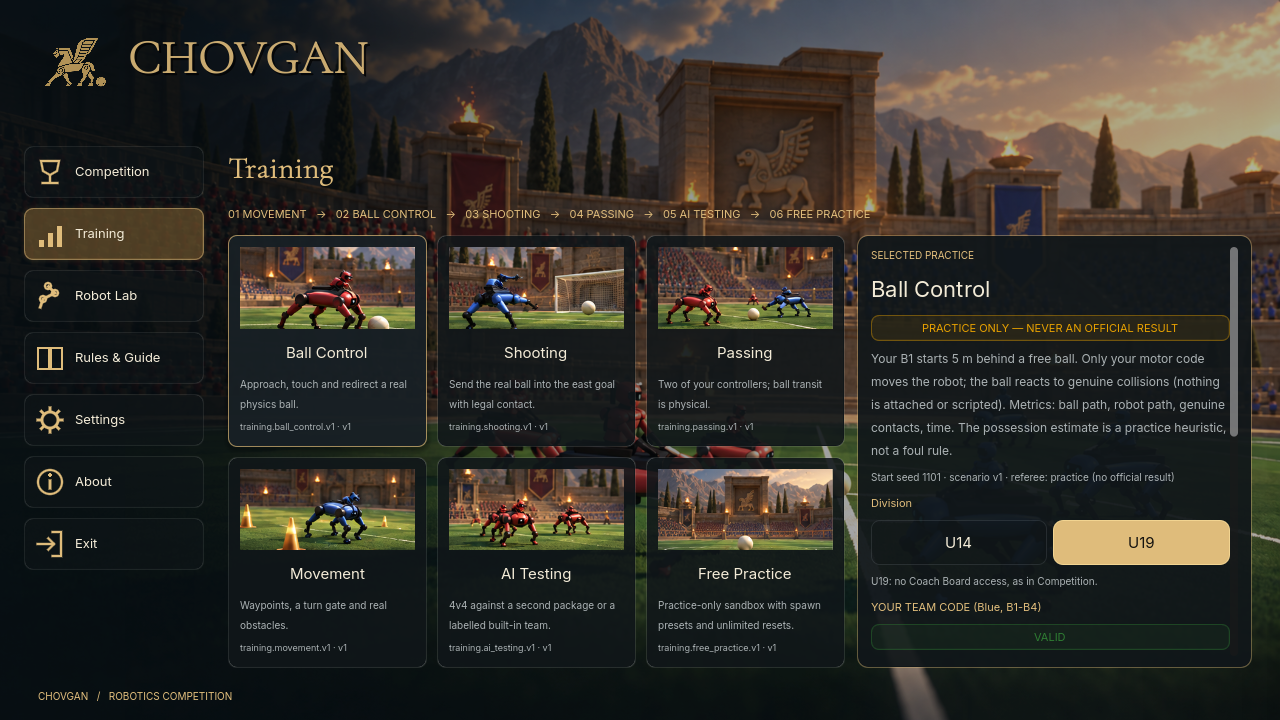
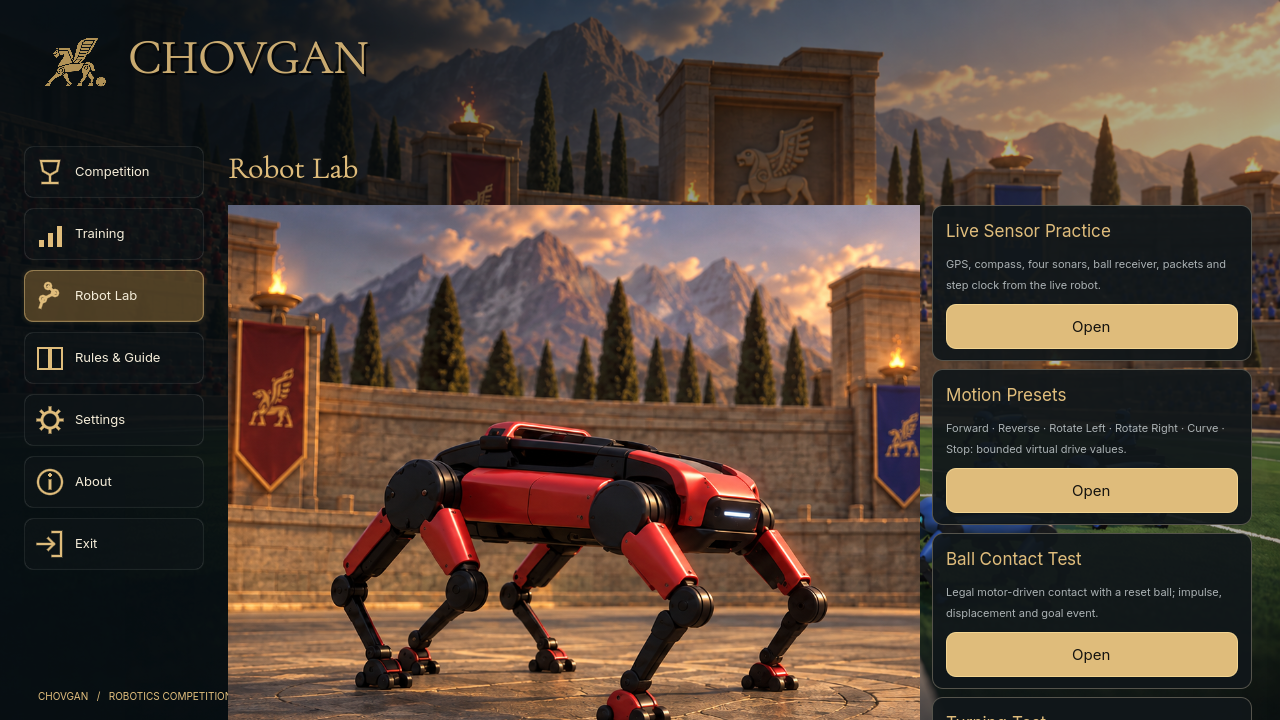
منوی اصلی. گزینهها: Competition (اجرای مسابقه و تنظیم تیم)، Training (تمرین)، Robot Lab (پیکربندی و آزمایش ربات)، Rules & Guide (قوانین و راهنما)، Settings، About و Exit.شروع بازی. تابلوی بالای صفحه نام دو تیم (مثلاً Persepolis Red و Cyrus Blue)، نتیجه، زمان باقیمانده و نشانگر نیمه (H1) را نشان میدهد. منوی ☰ در گوشه، کنترلهای داور را باز میکند.جریان بازی. هشت ربات چهارپا (هر کدام با یک سوارکار) اطراف دایرهی مرکزی؛ توپ با حلقهی زرد مشخص شده است. دوربین را میتوان از زوایای مختلف تماشا کرد.انتخاب رده (Competition ← Select Competition Division). دو کارت: U14 (Beginner Competition، با Coach Board) و U19 (Advanced Competition، با گردشکار کد شرکتکننده). هر دو تیم چهار رباتی دارند؛ اینها دو ردهی مسابقهاند، نه دو API متفاوت.Training. شش کاشی: Ball Control، Shooting، Passing، Movement، AI Testing و Free Practice. در این نسخه برخی تمرینهای اختصاصی هنوز فعال نیستند و برنامه Free Practice یا Open Sensor Practice را پیشنهاد میدهد.Robot Lab. تصویر مرجع ربات چهارپای CHOVGAN (چهار پای مفصلی، پنلهای رنگ تیم، ضربه با پا) و دکمهی Open live sensor practice. کارتهای Motion Presets، Kick Test، Turning Test و Gait Preview در این نسخه «Not available» هستند.Strategy Deployment (مرحلهی ۰۳ از Competition). مراحل MATCH ← TEAMS ← STRATEGY ← READY. منوی Code workflow دو گزینه دارد: One team file و One file per robot. برای هر تیم Select strategy file را بزنید؛ وضعیت فایل و اعتبارسنجی (Manifest / SDK / controllers) زیر آن نشان داده میشود.
شروع از صفر
از صفر تا اولین مسابقه: نصب شبیهساز، گرفتن کد پایه، بارگذاری و تحویل
این بخش برای کسی نوشته شده که هنوز هیچچیز نصب نکرده. مرحلهها را به ترتیب بروید؛ در پایان یک مسابقه یا پرواز واقعی با کد خودتان دیدهاید.
چه چیزهایی لازم دارید
یک رایانهی ویندوزی ۶۴ بیتی (ویندوز ۱۰ یا ۱۱) با حدود یک گیگابایت فضای خالی، و یک ویرایشگر متن مثل VS Code یا Notepad++. Python لازم نیست نصب کنید، چون داخل خود شبیهساز هست. اینترنت فقط برای دانلود لازم است.
شبیهساز را دانلود و باز کنید
از بخش دانلود همین صفحه فایل CHOVGAN-1.0.0-windows-x86_64.zip را بگیرید. روی آن راستکلیک کنید و Extract All را بزنید تا در پوشهای مثل C:\CHOVGAN باز شود. داخل پوشه چیزی را جابهجا نکنید؛ CHOVGAN.exe باید کنار پوشههای python و sdk بماند.
شبیهساز را اجرا کنید
روی CHOVGAN.exe دوبار کلیک کنید. نصب ندارد. اگر ویندوز پنجرهی آبی «Windows protected your PC» نشان داد، روی More info و بعد Run anyway بزنید. منوی اصلی با گزینههای Competition، Training، Robot Lab، Rules & Guide و Settings باز میشود. برای بار اول یک سر به Rules & Guide و Robot Lab بزنید تا زمین و ربات را ببینید.
کد پایه را دانلود کنید
از بخش دانلود فایل Chovgan-BaseCode.zip را بگیرید و آن را هم باز کنید، مثلاً در Documents\chovgan_base. پوشهی chovgan_team همان کد تیم شماست: robot1.py دروازهبان، robot2.py مدافع، robot3.py و robot4.py دو مهاجم. فایل robot.py فقط تشخیص میدهد هر ربات کدام فایل را اجرا کند و معمولاً لازم نیست به آن دست بزنید.
اولین مسابقه را بدون تغییر کد اجرا کنید
در شبیهساز Competition را بزنید و ردهی خود را انتخاب کنید (Select U14 یا Select U19). مرحلهی MATCH و TEAMS را پر کنید (نام دو تیم). در مرحلهی STRATEGY برای هر دو تیم روی Select team ZIP… بزنید و همان Chovgan-BaseCode.zip را بدهید. شبیهساز کد را بررسی میکند و زیر نام تیم باید VALID بنویسد. بعد READY و شروع مسابقه. اگر این مسابقه اجرا شد، همهچیز درست نصب شده.
کد را کجا و چطور عوض کنیم
پوشهی chovgan_team را در VS Code باز کنید (File → Open Folder). فایل robot3.py را باز کنید و یک چیز کوچک را عوض کنید، مثلاً سرعت حرکت را. ذخیره کنید. حالا باید دوباره ZIP بسازید: پوشهی chovgan_team و فایل team_name.txt را با هم انتخاب کنید، راستکلیک، Send to → Compressed (zipped) folder. این ZIP جدید را در مرحلهی STRATEGY بارگذاری کنید و مسابقه بدهید. هر بار که کد را عوض میکنید همین چرخه تکرار میشود: ویرایش، ذخیره، ZIP، بارگذاری.
یاد گرفتن قدمبهقدم
در chovgan_team/robot.py عدد LESSON را ۱ بگذارید، دوباره ZIP بسازید و در Training → Movement اجرا کنید. هشت درس داریم: فرمانهای ساده مثل forward(2) و turn_left(90)، موتورها، حسگرها، قطبنما، GPS، سونار، توپ و پیام تیمی. توضیح هر کدام در آموزش از صفر است. برای مسابقه LESSON = 0 بگذارید.
تحویل کد برای مسابقه
همان ZIP مرحلهی قبل را تحویل میدهید: داخل آن پوشهی chovgan_team/ و فایل team_name.txt (نام تیم در یک خط) باید مستقیم در سطح اول باشد، نه داخل یک پوشهی دیگر. پوشهی local_runtime را داخل ZIP نگذارید. محل و مهلت آپلود در کانال کمیته فنی اعلام میشود.
اگر به مشکل خوردید
اگر زیر نام تیم INVALID آمد، پیام خطا را بخوانید. معمولاً یکی از اینهاست: پوشه داخل پوشه در ZIP، فایل بازیکنی که حذف شده، یا خطای نگارشی در Python. ZIP را باز کنید و مطمئن شوید chovgan_team همان سطح اول است. اگر حل نشد، در کانال کمیته فنی با ذکر کد خطا بپرسید.
ساختار پیشنهادی ZIP تیم
ChovganTeam.zip
chovgan_team/
robot.py # راهانداز: بازیکن درست را انتخاب میکند
chovgan_robot.py # کمکی مشترک ChovganRobot
robot1.py # بازیکن ۱
robot2.py # بازیکن ۲
robot3.py # بازیکن ۳
robot4.py # بازیکن ۴
utils.py # اختیاری: توابع مشترک
team_name.txt # نام تیم
logo.png # اختیاری
راهانداز robot.py
from controller import Robot
from robot1 import ChovganPlayer1
from robot2 import ChovganPlayer2
from robot3 import ChovganPlayer3
from robot4 import ChovganPlayer4

PLAYERS = {1: ChovganPlayer1, 2: ChovganPlayer2,
           3: ChovganPlayer3, 4: ChovganPlayer4}

robot = Robot()
number = int(robot.getName()[1:])   # "B3" -> 3
player = PLAYERS[number](robot)
player.run()
پیش از آپلود چک کنید: هر چهار فایل بازیکن هست؛ robot.py آنها را درست import میکند؛ team_name.txt واقعاً متنی است (نه team_name.txt.txt)؛ ZIP بدون خطا باز میشود؛ پوشهی اضافی یا پوشهی controllers/ وجود ندارد؛ بستهی controller خود شبیهساز را داخل ZIP نگذاشتهاید.
دیدن بازی از زوایای مختلف
در جریان مسابقه، کلید Esc را بزنید تا منوی مکث (drawer) باز شود؛ در فهرست CAMERA هفت نما هست. میانبر صفحهکلید هم دارد: 1 Broadcast، 2 Sideline، 3 Spider، 4 Rider (سوار بر ربات)، 5 Behind Goal، 6 Tactical، 7 Free Camera. Space بازی را نگه میدارد و دوباره ادامه میدهد؛ Esc منو را باز و بسته میکند.
Broadcast (کلید ۱). نمای پیشفرض تلویزیونی: کارگردان خودکار بین نماهای دور و نزدیک جابهجا میشود و همیشه توپ را در کادر نگه میدارد. برای تماشای عادی همین کافی است.Sideline (کلید ۲). دوربین ثابت کنار زمین، مثل جایگاه تماشاگران. برای دیدن آرایش کلی دو تیم و اینکه کدام رباتها عقب ماندهاند.Spider (کلید ۳). دوربین معلق از بالا و کمی مایل (مثل دوربین عنکبوتی ورزشگاهها). فاصلهی رباتها تا توپ و خطها در این نما خوب دیده میشود.Behind Goal (کلید ۵). پشت دروازهای که توپ به آن نزدیکتر است. بهترین نما برای فهمیدن اینکه مهاجم شما توپ را «به سمت دروازه» هل میدهد یا کج میرود.Follow Ball. دوربین پشت توپ حرکت میکند و همیشه رو به جهت حرکت آن است. برای دنبالکردن یک حملهی مشخص.Tactical (کلید ۶). نقشهی تمام زمین از بالا؛ همهی هشت ربات و توپ یکجا. وقتی میخواهید بفهمید کد شما چرا ربات را به جای اشتباه میفرستد، از این نما شروع کنید.Free Camera (کلید ۷). دوربین آزاد: با ماوس بچرخانید و با کلیدهای جهت جابهجا شوید تا هر زاویهای را که میخواهید ببینید.
نکته: کلید 4 (Rider) دوربین را روی یکی از رباتها مینشاند؛ با زدن دوبارهی آن به ربات بعدی میرود. برای عکسگرفتن از یک لحظه، اول Space (مکث) بعد زاویه را عوض کنید.
تست کردن کد
۱) Training ← Movement: اولین تست هر کدی
از منوی اصلی Training و بعد کاشی Movement را بزنید. با Import ZIP همان ZIP تیم را بدهید و Start را بزنید. هر چهار ربات با کد شما در زمین خالی (فقط توپ، بدون حریف) اجرا میشوند. دکمههای Reset (برگرداندن رباتها و توپ به جای اول)، Retry (اجرای دوبارهی همان کد) و Reload code (خواندن دوبارهی ZIP بعد از ویرایش) چرخهی ویرایش→تست را کوتاه میکنند. در پایان، نتیجه بهصورت یک فایل JSON (مسافت طیشده، تماس با توپ، خطاها) ذخیره میشود.
۲) Robot Lab: سنسورها را زنده ببینید
Robot Lab و بعد Open live sensor practice. یک ربات در زمین است و مقدار لحظهای GPS، قطبنما، سونارها و گیرندهی توپ کنار صفحه نشان داده میشود. با Motion Presets حرکتهای آماده (جلو، عقب، چرخش) و با Turning Test رابطهی سرعت چپ/راست با جهت چرخش را امتحان کنید؛ همینجا میفهمید «چپ بزرگتر از راست = چرخش ساعتگرد».
۳) اعتبارسنج مرحلهی STRATEGY
در Competition، مرحلهی STRATEGY پس از انتخاب ZIP کد را بررسی میکند: ساختار پوشه، importهای مجاز، و یک اجرای آزمایشی چهار ربات. زیر نام تیم VALID یا INVALID میآید. کدهای خطای رایج: MISSING_ENTRYPOINT (پوشهی chovgan_team/robot.py در سطح اول ZIP نیست)، IMPORT_ERROR (ماژولی خارج از فهرست مجاز مثل os یا numpy)، UNKNOWN_DEVICE (نام دستگاه اشتباه در getDevice)، PYTHON_SYNTAX_ERROR (خطای نگارشی؛ شمارهی خط در پیام هست). تا هر دو تیم VALID نباشند، READY فعال نمیشود.
۴) پنل کنترلرها در منوی مکث
در جریان مسابقه Esc و بعد Controller status. برای هر ربات (B1…B4 / Y1…Y4) وضعیت (RUNNING / CRASHED)، فایل اجراشده و آخرین خطوط خروجی print() کد شما دیده میشود. اگر رباتی کرش کند فقط همان ربات میایستد، بقیه ادامه میدهند و متن خطا (traceback) همینجا نشان داده میشود؛ پس print() گذاشتن در کد، سادهترین راه اشکالزدایی است.
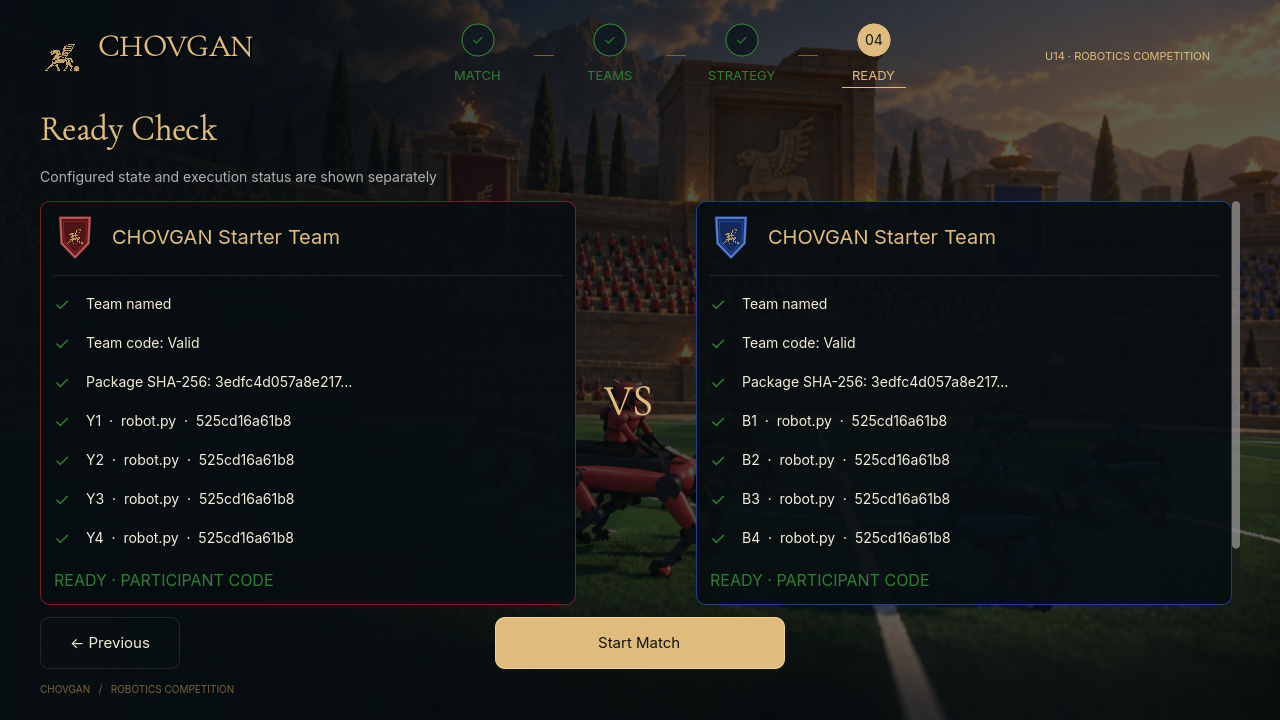
STRATEGY. هر دو تیم کد پایه را بارگذاری کردهاند و اعتبارسنج برای هر دو VALID نوشته است. هش بسته و نام تیم از team_name.txt خوانده شده.READY. خلاصهی مسابقه: نام تیمها، فایل هر ربات، و دکمهی شروع. اگر یکی از تیمها INVALID باشد این دکمه قفل میماند.منوی مکث (Esc). ادامه، فهرست CAMERA، Controller status، تنظیمات و خروج به منو.Controller status. وضعیت و خروجی print() هر هشت کنترلر؛ ربات کرشکرده با CRASHED و متن خطا مشخص میشود.Training. از Movement شروع کنید؛ ZIP را Import و Start کنید.Robot Lab. سنسورهای زنده، Motion Presets و Turning Test.
سادهترین کد پایه (U14 و U19)
این یک فایل chovgan_team/robot.py کامل است که بهتنهایی کار میکند (به robot1.py تا robot4.py نیاز ندارد؛ هر چهار ربات همین فایل را اجرا میکنند). کار ربات: توپ را پیدا کن، پشت آن قرار بگیر و آن را به سمت دروازهی حریف هل بده. همین کد در اعتبارسنج شبیهساز VALID است و برای هر دو ردهی U14 و U19 عیناً قابل استفاده است.
# سادهترین کد پایهی CHOVGAN: دنبال توپ برو و آن را به سمت دروازهی حریف هل بده
import json, math
from controller import Robot
robot = Robot()
team = robot.getName()[0] # "B" یا "Y"
left = robot.getDevice("left wheel motor") # موتور چپ
right = robot.getDevice("right wheel motor") # موتور راست
gps = robot.getDevice("gps") # موقعیت [x, y, h]
compass = robot.getDevice("compass") # قطبنما
ball = robot.getDevice("ball receiver") # گیرندهی توپ
referee = robot.getDevice("supervisor receiver") # پیامهای داور
for device in (gps, compass, ball, referee):
device.enable(32)
left.setPosition(float("inf")) # حالت سرعتی موتورها
right.setPosition(float("inf"))
attack_x = -52.5 if team == "B" else 52.5 # دروازهی حریف (تا پیام داور برسد)
ball_x, ball_y = None, None
while robot.step(32) != -1:
x, y, _h = gps.getValues() # کجا هستم؟
v = compass.getValues()
heading = math.atan2(v[0], v[1]) + math.pi / 2 # به کدام سمت نگاه میکنم؟
while referee.getQueueLength() > 0: # پیام داور: کدام دروازه مال حریف است؟
msg = json.loads(referee.getString() or "{}")
referee.nextPacket()
if msg.get("type") == "chovgan.match_state.v1" and "attack_x" in msg:
attack_x = float(msg["attack_x"][team])
while ball.getQueueLength() > 0: # توپ را میبینم؟
d = ball.getEmitterDirection() # [جلو, چپ, بالا]
dist = 1.0 / math.sqrt(ball.getSignalStrength()) # قدرت سیگنال = 1/d²
ball.nextPacket()
angle = heading + math.atan2(d[1], d[0])
ball_x, ball_y = x + dist * math.cos(angle), y + dist * math.sin(angle)
if ball_x is None: # هنوز توپ را ندیدهام: بایست
left.setVelocity(0.0); right.setVelocity(0.0)
continue
to_goal = math.atan2(0.0 - ball_y, attack_x - ball_x) # جهت توپ به دروازه
tx, ty = ball_x - 3.0 * math.cos(to_goal), ball_y - 3.0 * math.sin(to_goal)
if math.hypot(x - tx, y - ty) < 2.0: # پشت توپ هستم: به سمت دروازه هل بده
tx, ty = attack_x, 0.0
turn = math.atan2(ty - y, tx - x) - heading # چقدر باید بچرخم؟
turn = math.atan2(math.sin(turn), math.cos(turn)) # بین -π و π
speed = 10.0 if abs(turn) < 0.6 else 2.0 # تا رو به هدف نشدهام آرام برو
turn = max(-6.0, min(6.0, 4.0 * turn))
left.setVelocity(max(-10.0, min(10.0, speed - turn))) # چپ>راست = چرخش ساعتگرد
right.setVelocity(max(-10.0, min(10.0, speed + turn)))
ربات چی کار میکند؟ (خط به خط)
آمادهسازی (خطهای ۵ تا ۱۸)
Robot() ربات را میسازد و getName()[0] حرف تیم را میدهد (B آبی، Y زرد). با getDevice دو موتور، GPS، قطبنما، گیرندهی توپ و گیرندهی داور گرفته و با enable(32) روشن میشوند (۳۲ میلیثانیه = یک گام شبیهساز). setPosition(inf) موتورها را به حالت «سرعتی» میبرد تا بعداً فقط setVelocity بین −۱۰ و +۱۰ بدهیم. attack_x مختصات x دروازهی حریف است؛ مقدار اولیه برای نیمهی اول حدس زده شده و با اولین پیام داور درست میشود.
حلقهی اصلی و موقعیت خودم (خطهای ۲۰ تا ۲۳)
robot.step(32) یک گام شبیهساز جلو میرود؛ وقتی −۱ برگرداند مسابقه تمام شده. gps.getValues() سه عدد [x, y, h] میدهد (x در طول زمین، y در عرض، h ارتفاع). قطبنما سه عدد میدهد و فرمول atan2(v[0], v[1]) + π/2 جهت نگاه ربات را به رادیان برمیگرداند.
پیام داور: کدام دروازه؟ (خطهای ۲۴ تا ۲۸)
گیرندهی supervisor receiver صف پیامهای JSON داور است. پیام نوع chovgan.match_state.v1 کلید attack_x دارد: attack_x["B"] و attack_x["Y"]، یعنی x دروازهای که هر تیم باید به آن حمله کند. بعد از نیمه، زمین عوض میشود و این عدد قرینه میشود؛ چون هر بار آن را میخوانیم، ربات خودبهخود جهت درست را میگیرد. (شرط "attack_x" in msg لازم است چون در اجرای آزمایشی اعتبارسنج، پیام اولیه این کلید را ندارد.)
توپ کجاست؟ (خطهای ۲۹ تا ۳۴)
گیرندهی توپ هر گام یک «مشاهده» در صف میگذارد. getEmitterDirection() بردار [جلو, چپ, بالا] نسبت به بدنهی ربات است و getSignalStrength() برابر 1/d²؛ پس فاصله d = 1/√strength. زاویهی توپ نسبت به ربات atan2(چپ, جلو) است؛ با جمعکردن آن با جهت ربات و ضرب در فاصله، مختصات جهانی توپ (ball_x, ball_y) به دست میآید.
هدف: پشت توپ، بعد دروازه (خطهای ۳۵ تا ۴۱)
اگر هنوز توپ دیده نشده، ربات میایستد. وگرنه جهت «توپ → دروازهی حریف» را حساب میکند و نقطهای ۳ متر پشت توپ (سمت مخالف دروازه) را هدف میگیرد. وقتی به ۲ متری آن نقطه رسید، هدف را خود دروازه میکند: با حرکت رو به دروازه، توپ که جلوی ربات است هل داده میشود.
رانندگی (خطهای ۴۲ تا ۴۷)
turn اختلاف زاویهی هدف با جهت فعلی است (نرمالشده بین −π و π). اگر تقریباً رو به هدفیم با سرعت ۱۰ میرویم، وگرنه آرام (۲) تا اول بچرخیم. به موتور چپ speed − turn و به راست speed + turn داده میشود: اگر هدف سمت چپ باشد (turn مثبت) موتور راست تندتر میچرخد و ربات به چپ میپیچد؛ «چپ بزرگتر از راست = چرخش ساعتگرد». max/min مقدار را در بازهی مجاز −۱۰ تا ۱۰ نگه میدارد.
همین کد در مسابقه. هر چهار ربات هر تیم به سمت توپ میروند، پشت آن قرار میگیرند و آن را به سمت دروازهی حریف میرانند. (قدم بعدی شما: بر اساس robot.getName() به هر شماره نقش متفاوتی بدهید تا همه روی توپ جمع نشوند.)
افزونهی U14: گوش دادن به تابلوی مربی (Coach Board)
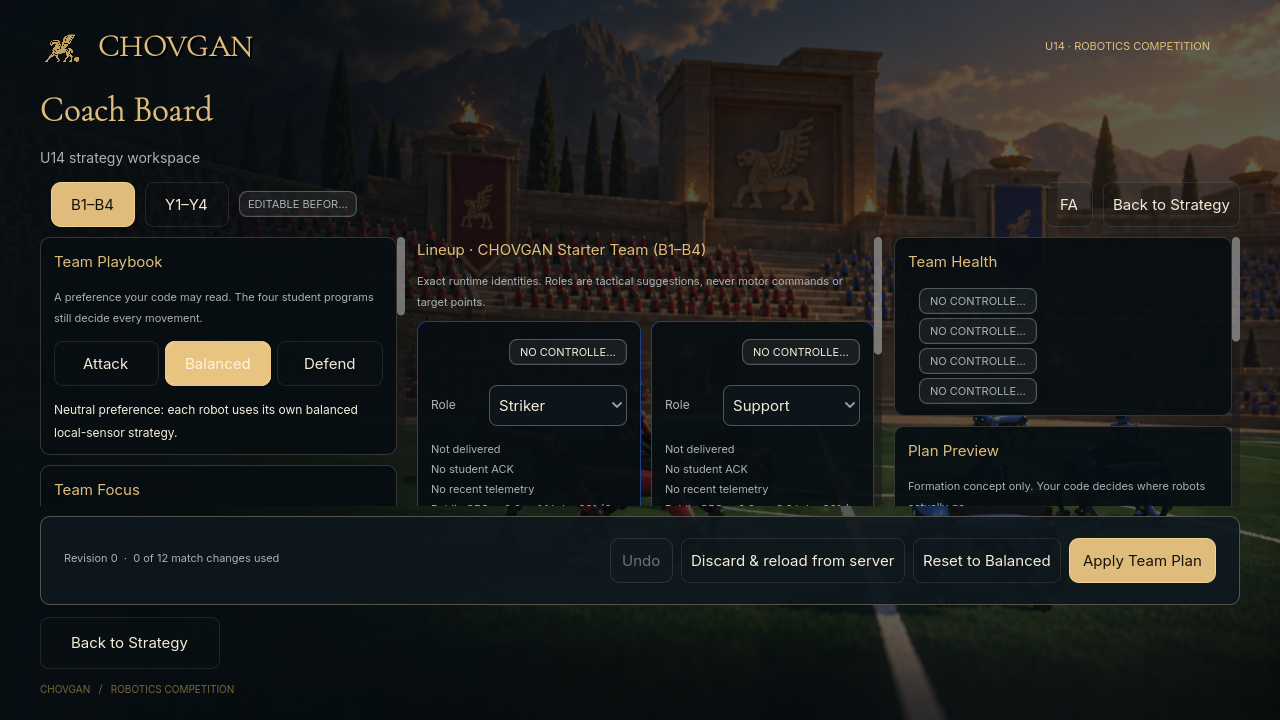
در ردهی U14 مربی میتواند پیش از مسابقه و در جریان آن از Coach Board برنامه (playbook) را تغییر دهد. شبیهساز این برنامه را بهصورت پیام chovgan.coach.plan.v1 در همان supervisor receiver میفرستد. شش خط زیر را به کد بالا اضافه کنید (کد با این خطوط هم در اعتبارسنج VALID است):
# ۱) قبل از حلقهی اصلی، کنار ball_x, ball_y:
playbook = "BALANCED" # U14: برنامهی مربی (ATTACK / BALANCED / DEFEND)
# ۲) داخل حلقهی پیام داور، بعد از شرط match_state:
if msg.get("type") == "chovgan.coach.plan.v1" and msg.get("team") == team:
playbook = msg.get("settings", {}).get("playbook", "BALANCED") # فقط U14
# ۳) بعد از خط speed = ... :
if playbook == "DEFEND" and abs(x - attack_x) < 60.0: # DEFEND: جلوتر از وسط زمین نرو
tx, ty = -attack_x * 0.5, 0.0; turn = math.atan2(math.sin(math.atan2(ty - y, tx - x) - heading), math.cos(math.atan2(ty - y, tx - x) - heading))
speed = speed if playbook != "ATTACK" else 10.0 # ATTACK: همیشه تمامسرعت
ATTACK: ربات حتی هنگام چرخش با سرعت کامل (۱۰) میرود. DEFEND: اگر ربات از وسط زمین به دروازهی حریف نزدیکتر شده باشد، به جای توپ به نقطهای در نیمهی خودی (نزدیک دروازهی خودمان) برمیگردد. BALANCED: همان رفتار کد پایه. پیامهای مربی فقط برای تیم خودتان میآید (msg["team"] == team).
U19: در ردهی U19 تابلوی مربی وجود ندارد و شبیهساز هرگز پیام chovgan.coach.plan.v1 نمیفرستد؛ این شش خط در U19 بیاثر میمانند و ضرری هم ندارند، پس میتوانید یک کد را برای هر دو رده نگه دارید.
Coach Board (فقط U14). انتخاب playbook (ATTACK / BALANCED / DEFEND)، focus، spacing و نقش چهار ربات. هر تغییر با یک شمارهی revision به رباتهای همان تیم فرستاده میشود.
آمادهی آپلود: پوشهی chovgan_team/ (فقط با همین robot.py) و فایل team_name.txt (نام تیم در یک خط) را با هم انتخاب و ZIP کنید. همین ZIP را هم در Training → Movement تست میکنید، هم در مرحلهی STRATEGY بارگذاری میکنید و هم تحویل میدهید. نبود robot1.py تا robot4.py فقط یک هشدار (warning) است، نه خطا.
ربات چوگان چه حسگرهایی دارد؟ (خلاصهی همهفهم)
GPS — میگوید ربات کجای زمین است (x و y به متر).
قطبنما — میگوید ربات رو به کدام سمت است.
۴ حسگر فاصله (جلو، عقب، چپ، راست) — میگویند تا نزدیکترین مانع چقدر فاصله هست (۰ = برخورد، ۱۰۰۰ = تا ۱۰ متر خالی).
گیرندهی توپ — میگوید توپ در چه جهتی و تقریباً چقدر دور است.
پیام تیم — رباتهای یک تیم میتوانند به هم پیام متنی بفرستند (حریف نمیشنود).
پیام داور — داور میگوید بازی در چه وضعی است، چه کسی گل زده و به کدام دروازه باید حمله کنید.
ربات با دو موتور (چپ و راست، سرعت −۱۰ تا +۱۰) راه میرود و میچرخد و با هل دادن توپ آن را جلو میبرد؛ دستور «شوت» ندارد. همهی اینها را با Python و دستور robot.getDevice("نام حسگر") میخوانید؛ جزئیات هر کدام در جدول پایین است.
سنسورها و دستگاههای ربات (معرفی کامل)
هر ربات با robot.getDevice("نام") به این دستگاهها دسترسی دارد. نامها را دقیقاً همینطور بنویسید. حسگرها را با enable(32) روشن کنید و بعد از هر robot.step(32) مقدار جدید بخوانید.
موتورها: left wheel motor / right wheel motor
دو درایو مجازی ربات چهارپا. اول setPosition(float("inf")) (حالت سرعتی)، بعد setVelocity(v) با v بین −10 تا +10. دو سرعت برابر مثبت = جلو، برابر منفی = عقب، چپ بزرگتر از راست = چرخش ساعتگرد، سرعت نابرابر = مسیر منحنی. فرمان ۱۰ ≈ ۱۴ متر بر ثانیه؛ فرمان ۰ در حدود نیم ثانیه ترمز میکند.
GPS: gps
getValues() → [x, y, height] به متر. زمین ۱۰۵×۶۸ متر است؛ x از −52.5 تا +52.5 در طول زمین، y از −34 تا +34 در عرض، مبدأ وسط زمین. دروازهها در x = ±52.5 (عرض ۱۱ متر).
قطبنما: compass
getValues() سه عدد میدهد؛ جهت ربات (رادیان) = math.atan2(v[0], v[1]) + math.pi/2: صفر یعنی رو به +x، π/2 یعنی رو به +y.
حسگرهای فاصله: distancesensor front / back / left / right
getValue() عددی بین ۰ تا ۱۰۰۰: ۰ یعنی برخورد، ۱۰۰۰ یعنی تا ۱۰ متر چیزی نیست (۳۰۰ ≈ ۳ متر). رباتهای دیگر و توپ مانع حساب میشوند.
گیرندهی توپ: ball receiver
در هر گام یک مشاهده در صف میگذارد: getQueueLength()، getEmitterDirection() → بردار واحد [جلو، چپ، بالا] نسبت به خود ربات، getSignalStrength() = ۱/فاصله² (۰٫۰۱ ≈ ۱۰ متر، ۰٫۱۱ ≈ ۳ متر؛ فاصله = 1/math.sqrt(strength))، و بعد nextPacket().
ارتباط تیمی: team emitter / team receiver
send(text) پیام (حداکثر ۴۰۹۶ بایت، ۸ پیام در هر گام) را فقط به سه همتیمی میرساند؛ گیرنده صف FIFO است: getQueueLength() / getString() / nextPacket(). تیم حریف هرگز پیام شما را نمیگیرد.
پیامهای داور: supervisor receiver (فقط خواندنی)
رشتههای JSON: chovgan.match_state.v1 (وضعیت بازی، نیمه، زمان باقیمانده، نتیجه و attack_x هر تیم = دروازهای که باید به آن حمله کنید؛ نیمهها عوض میشوند) و chovgan.referee.v1 (گل، گلبهخودی، پرتاب، عدم پیشرفت…). در U14 پیام chovgan.coach.plan.v1 تخته مربی هم از همینجا میآید.
هویت و زمان
robot.getName() → B1…B4 یا Y1…Y4 (از طرف شبیهساز)، robot.getTime() → زمان شبیهسازی به ثانیه، robot.step(32) → یک گام ۳۲ میلیثانیهای مشترک برای هر هشت ربات (−1 یعنی پایان).
تماس با توپ فیزیکی است: با راندن ربات به سمت توپ آن را هل میدهید و وقتی توپ روبهروی ربات در حال حرکت باشد، پای ربات خودکار در جهت حرکت ضربه میزند. تابع kick() وجود ندارد. ماژولهای مجاز: فایلهای خودتان در chovgan_team/ + کتابخانهی استاندارد (math، json، random، collections، …)؛ os/sys/socket بستهاند.
کد پایه
کد پایهی Chovgan: هشت درس Python و یک تیم کامل
برای شبیهساز CHOVGAN 1.0.0. همین ZIP مستقیم در شبیهساز بارگذاری میشود. ربات را با فرمانهای ساده خطبهخط تکان میدهید و با یک عدد در robot.py بین درسها و تیم کامل جابهجا میشوید. آموزش خطبهخط در صفحهی آموزش از صفر و طرح درس جلسهبهجلسه پایین همین صفحه است.
همهی حسگرها: GPS، قطبنما، چهار سونار، توپ، جهت حمله
۴
قطبنما: چرخش دقیق با turn_to
۵
GPS: رفتن به هر نقطه با drive_to
۶
سونار: قبل از برخورد بایست و دور بزن
۷
توپ: پشت توپ برو و به دروازه هل بده
۸
پیام تیمی: فقط نزدیکترین ربات سراغ توپ میرود
۰
تیم کامل: دروازهبان، مدافع، مهاجم اول، مهاجم کناری
اجرای درسها
در chovgan_team/robot.py عدد LESSON را بگذارید، chovgan_team و team_name.txt را ZIP کنید و در Training → Movement با Import ZIP اجرا کنید. خروجی print هر ربات در Esc → Controller status دیده میشود.
نتیجهی آزمایش ما
هر هشت درس و تیم کامل در خود شبیهساز اجرا شدند: هشت کنترلر فعال، بدون خطا. چرخشهای turn_to با خطای کمتر از ۳ درجه و drive_to به همهی نقطهها رسید. اعتبارسنج رسمی ZIP را VALID میداند. بدون کد، رباتها هیچ حرکتی ندارند.
class Lesson1Commands(ChovganRobot):
    def run(self):
        self.wait(0.5)        # حسگرها اولین عددشان را بگیرند
        self.turn_to(180)     # رو به -x، جای خالی
        self.forward(2)       # ۲ ثانیه جلو
        self.turn_left(90)    # ۹۰ درجه به چپ
        self.forward(1.5)
        self.turn_right(90)   # ۹۰ درجه به راست
        self.backward(1)      # ۱ ثانیه عقب
طرح درس Chovgan: جلسهبهجلسه، از اولین حرکت تا تیم کامل
هر جلسه حدود ۹۰ دقیقه است و دقیقاً یکی از درسهای کد پایه (عدد LESSON در chovgan_team/robot.py) را دنبال میکند. همهی کدها با Python نوشته شدهاند و در خود شبیهساز CHOVGAN 1.0.0 اجرا و آزمایش شدهاند. U14 میتواند جلسههای ۱ تا ۸ را آرامتر و با تمرین بیشتر جلو ببرد؛ U19 همهی جلسهها را کار میکند. آموزش خطبهخط هر درس در صفحهی «آموزش از صفر» و در فایل TUTORIAL-FA.md داخل کد پایه است.
این خلاصه برای فهم سریع است؛ متن کامل و رسمی را از بخش دانلود بگیرید. در صورت اختلاف، آخرین نسخهی رسمی منتشرشده توسط کمیته فنی معتبر است.
CH-1
ردهها و سندو ردهی کاملاً جدا: U14 و U19. سن مبنا ۳۰ ژوئن ۲۰۲۶: U14 متولدین ۱ ژوئیه ۲۰۱۲ به بعد؛ U19 متولدین ۱ ژوئیه ۲۰۰۷ به بعد. ممکن است مدرک سن خواسته شود.
CH-2
تیم۲ تا ۴ نفر با یک کاپیتان. کاپیتان رابط رسمی برای مسائل فنی، داور و اعتراضهاست.
CH-3
رباتهادقیقاً ۴ ربات فعال در هر تیم: B1–B4 و Y1–Y4. همهی رباتها امکانات یکسان دارند؛ نقش ثابت اجباری نیست.
CH-4
Coach Board فقط در U14U19 هیچ ورودی تاکتیکی انسانی در حین بازی ندارد. Coach Board در شبیهساز 1.0.0 برای تمرین و مسابقات دوستانهی U14 فعال است؛ استفاده در مسابقات رسمی پس از تصویب ضمیمه توسط کمیته فنی.
CH-5/6
خودمختاری و تعامل با توپهدایت دستی ممنوع. رباتها از طریق SDK رسمی کنترل میشوند و توپ را فقط با تعامل فیزیکی مجاز حرکت میدهند. تغییر مستقیم مختصات یا سرعت توپ ممنوع. نگه داشتن مداوم توپ خطا نیست.
CH-7
هدف و نتیجهتیمی که گل معتبر بیشتری بزند برنده است؛ تساوی مساوی ثبت میشود. امتیازی برای سبک، مالکیت، پاس یا مصاحبه نیست.
CH-9/11
حسگرها و ارتباطفقط دستگاهها و توابع مستند در SDK رسمی مجازند. ارتباط فقط بین رباتهای یک تیم از طریق Team Communication؛ شنود حریف و کانالهای شبکه/فایل غیرمجاز ممنوع.
CH-14/15
شروع و زمانشبیهساز توپ و رباتها را در جای اولیه میگذارد. مسابقه دو نیمهی ۲ دقیقهای روی ساعت رسمی دارد. تیمها نمیتوانند ربات خود را جابهجا کنند یا ساعت را تغییر دهند.
CH-16
گل و گل به خودیگل فقط وقتی معتبر است که شبیهساز آن را ثبت کند. هر گل یک امتیاز؛ گل به خودی برای حریف.
CH-17–19
خطا، شروع مجدد، توقفهر برخورد خطا نیست؛ تشخیص خطا بهصورت خودکار در شبیهساز انجام میشود. بعد از خطا، شروع مجدد هوایی (Aerial Ball Restart). داور میتواند بازی را متوقف یا رباتها را جابهجا کند و «عدم پیشرفت» را اعلام کند.
CH-21
تحویل کدیک ZIP شامل کنترلر چهار ربات. ساختار فایل، نقطهی ورود، وابستگیهای مجاز و روش آپلود را کمیته فنی پیش از مسابقه منتشر میکند. پس از مهلت، تغییر کد بدون مجوز ممنوع. سازماندهنده میتواند فایلها، وابستگیها و مصرف منابع را اعتبارسنجی کند.
CH-22/23
منابع، اینترنت و هوش مصنوعیکد نباید شبیهساز را مختل کند یا منابع را تمام کند. در طول مسابقه استفاده از اینترنت، API ابری، سرویس AI از راه دور یا سرور کنترل خارجی ممنوع. استفاده از ابزار AI در توسعه، تیم را از فهم و توضیح کد خودش معاف نمیکند.
CH-24/25
خرابی فنی و مصاحبهمشکل فنی از طریق کانال رسمی به سرداور گزارش میشود؛ خرابی ناشی از کد خود تیم حق بازی مجدد نمیدهد. کمیته فنی میتواند فهم تیم از کدش را بررسی کند (بدون امتیاز جداگانه).
CH-26–28
انصاف، جریمه و اعتراضدور زدن داور، دسترسی به کد حریف یا خرابکاری عمدی = از اخطار تا حذف. اعتراض فقط پس از پایان دور، توسط کاپیتان، به کمیته فنی.
وضعیت تأیید: مشخصات فنی پیشنهادی (ابعاد زمین، مقیاس حسگرها، ساختار و محدودیتهای ZIP، قالب پیام داور، ضمیمهی Coach Board، محدودیت منابع) در شبیهساز 1.0.0 پیادهسازی و تست شدهاند ولی تا تصویب کمیته فنی «پیشنهادی» هستند؛ استفاده از Coach Board در مسابقات رسمی U14 تا تصویب ضمیمه غیرفعال است.
بهروزترین نسخهی فایلها همیشه ابتدا در کانال کمیته فنی منتشر میشود.
در یک نگاه
ربات چوگان چه چیزهایی دارد و با چه چیزی بازی میکند؟
ربات چوگان یک ربات چهارپای مجازی است که با Python هدایت میشود. چشم و گوشش اینهاست:
GPS → «من کجای زمین هستم؟»
قطبنما → «رو به کدام سمت هستم؟»
۴ حسگر فاصله (جلو/عقب/چپ/راست) → «تا مانع یا ربات بعدی چقدر جا دارم؟»
گیرندهی توپ → «توپ کدام طرف و تقریباً چقدر دور است؟»
پیام تیم و پیام داور → هماهنگی با همتیمیها و دانستن وضعیت بازی و دروازهی حمله.
و دست و پایش: دو موتور (چپ و راست، سرعت −۱۰ تا +۱۰) برای رفتن و چرخیدن؛ توپ را با هل دادن جلو میبرد و دستور شوت جداگانه ندارد. دوربین، لیدار یا GPS دقیقتر ندارد؛ همهی تصمیمها از همین چند عدد گرفته میشود. جزئیات و نام دقیق هر دستگاه در بخش سنسورها.
در یک نگاه
ربات چوگان چه دارد و از چه استفاده میکند؟
خلاصهی همهفهم؛ جزئیات فنی در بخش «شروع از صفر» است.
ربات چوگان یک ماشین کوچک دوچرخ است. شما فقط سرعت چرخ چپ و راستش را تعیین میکنید (از −۱۰ تا +۱۰). دکمهی شوت یا پاس ندارد؛ توپ را با هل دادن جلو میبرد. برای تصمیمگیری شش چیز «میفهمد»:
GPS — کجای زمین هستم؟ (x و y به متر؛ مبدأ وسط زمین)
قطبنما — رو به کدام طرف ایستادهام؟
چهار حسگر فاصله (جلو، عقب، چپ، راست) — تا نزدیکترین مانع چقدر راه است؟ ۰ یعنی برخورد، ۱۰۰۰ یعنی تا ۱۰ متر خالی.
گیرندهی توپ — توپ از کدام طرف است و تقریباً چقدر دور؟ (هرچه سیگنال قویتر، توپ نزدیکتر)
پیام تیم — چهار ربات یک تیم میتوانند به هم پیام متنی بفرستند؛ حریف نمیشنود.
پیام داور — بازی در چه وضعی است، چه کسی گل زده، به کدام دروازه حمله کنیم.
از اینها چطور استفاده میکند؟ با GPS و قطبنما جهت دروازه و توپ را حساب میکند (هندسهی ساده: فاصله و زاویه)، با حسگرهای فاصله به دیوار و همتیمی نمیخورد، با گیرندهی توپ دنبال توپ میرود، با پیام تیم نقشها را تقسیم میکند (چه کسی حمله کند، چه کسی دفاع) و با پیام داور میفهمد نیمه عوض شده یا بازی متوقف است. همهی اینها با Python و دستور robot.getDevice("نام") خوانده میشود و کد پایهی پایین صفحه نمونهی کاملش را دارد.
کانال لیگ
کانال تلگرام و بله لیگ Chovgan
برای دریافت فایلها، اطلاعیهها و پرسیدن سؤال از کمیته فنی جوین شوید.